

ARTS 2026|【规划控制与多机器人】分论坛:嘉宾阵容 & 报告揭秘
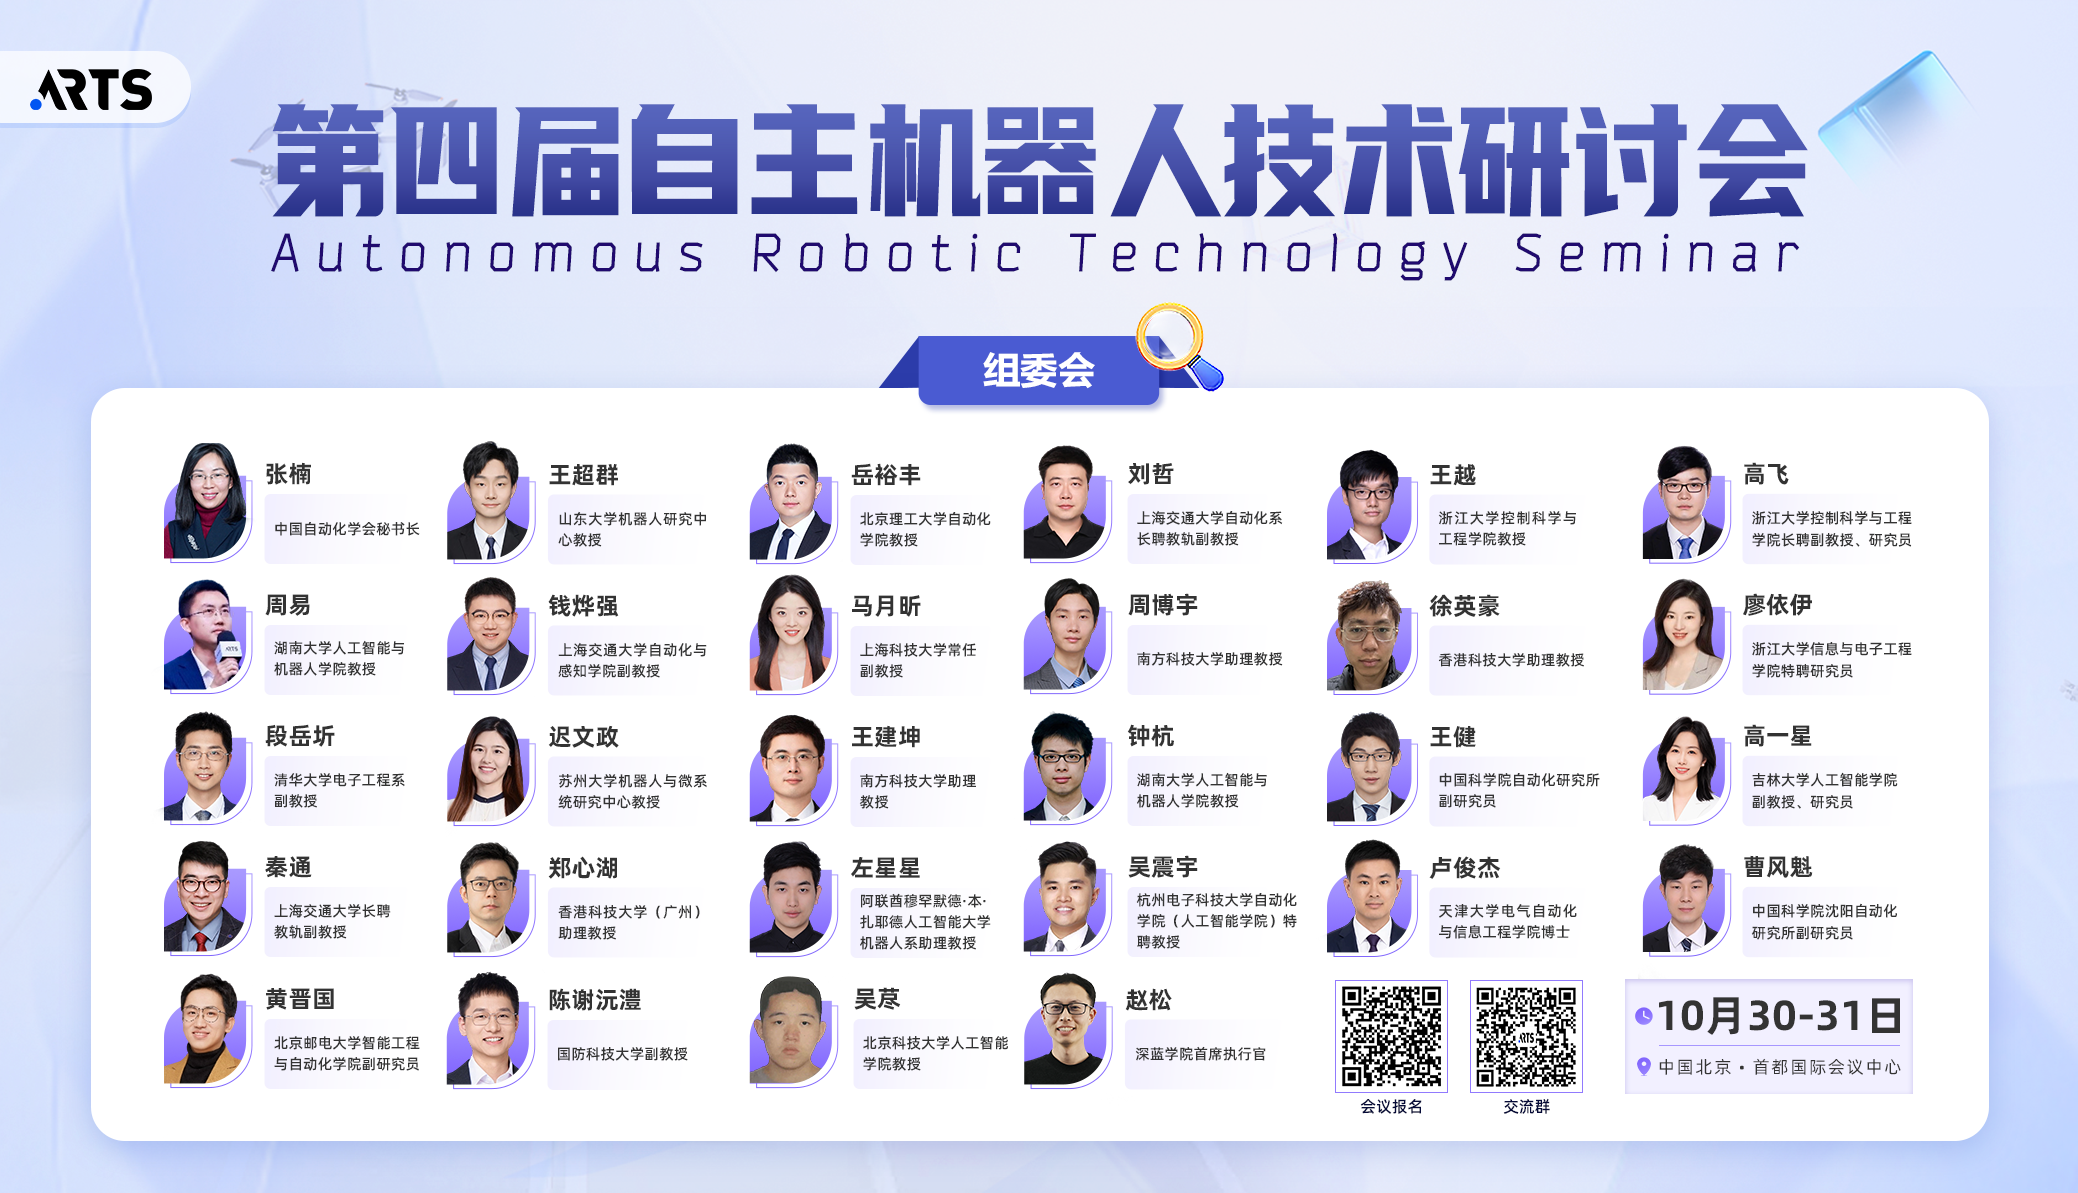
第四届自主机器人技术研讨会(ARTS)将于2026年10月30日至31日在北京举行,会议规模预计1500人。本次会议由中国自动化学会主办,山东大学、北京理工大学承办,深蓝学院协办。 ARTS倡导理性批判、敢于质疑、务实的科学精神,积极探索自由平等的思想交锋。ARTS主要关注传感与感知、自主导航、状态估计、移动机器人定位建图、运动规划、建模与控制、多机器人系统、具身智能、医疗仿生等方向。 本届除特邀嘉宾报告、专题分论坛、学术辩论会、学术吐槽大会环节外,全新增设【博士生论坛】【企业创业先锋论坛】等多元日程。 ● 历届参会规模新高:1500+ 青年学者、一线工程师齐聚 ● 历届参会成本最低:中国自动化学会会员免费参会,学生参会最低仅需 50 元 本届ARTS研讨会内容丰富,大咖云集。为了方便大家快速锁定感兴趣的领域,我们将分期为大家详细介绍各个分论坛的精彩内容。 目前会议注册通道已经开放。
名额有限,抓紧报名!
注:报告嘉宾按姓名首字母排序,排名不分先后
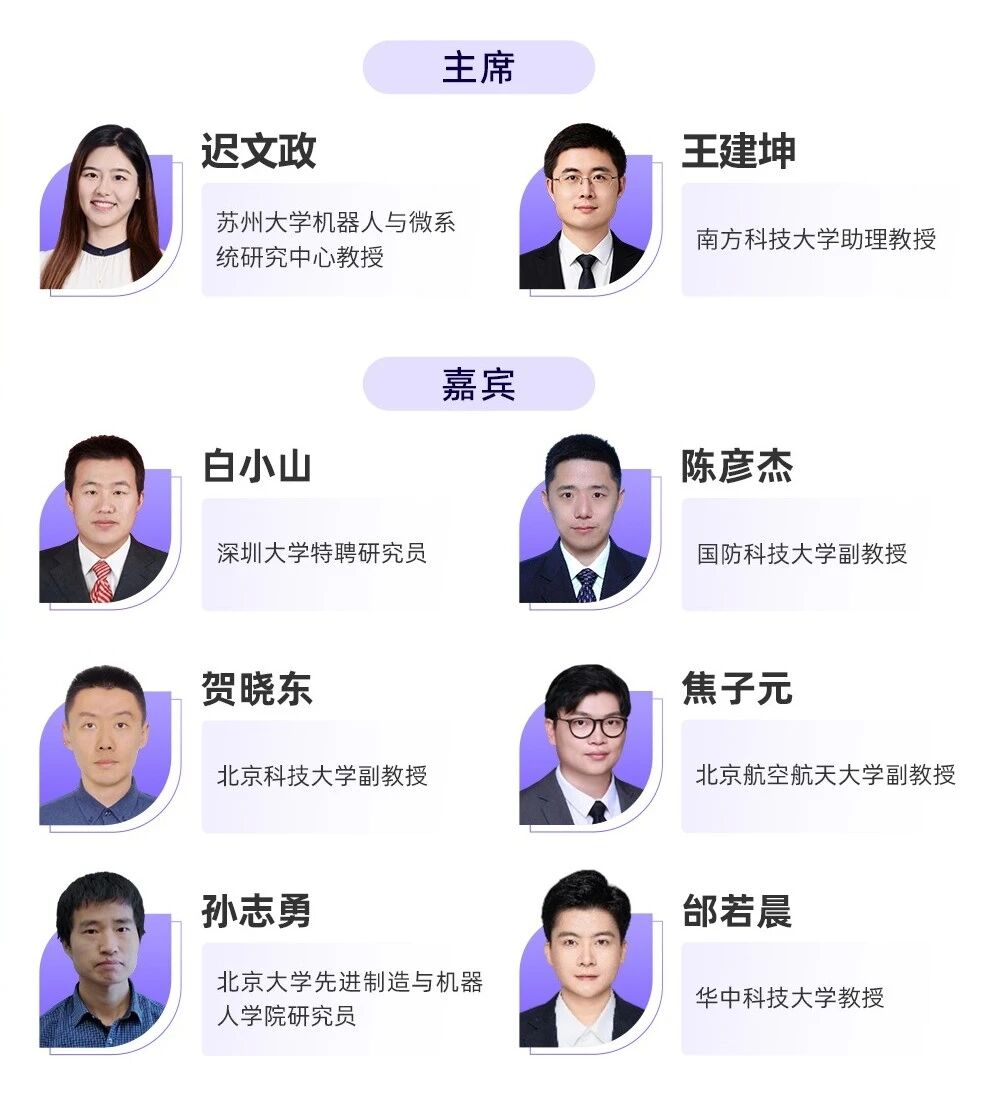
嘉宾简介&报告详情
注:报告嘉宾按姓名首字母排序,排名不分先后

个人简介:
报告主题:
报告摘要:
随着智能仓储、酒店服务、包裹投递及灾害救援等场景的快速发展,多同构/异构机器人系统协同作业已成为机器人领域的研究热点。然而,现有任务分配研究大多聚焦于弱时序约束,对军事打击、生鲜配送等特殊任务中普遍存在的强时序约束(即某些目标点必须由同一机器人严格按给定顺序连续访问)仍缺乏系统研究。同时,现有时序约束任务分配方法多针对同构机器人系统,对由地面车辆与无人机组成的异构多机器人系统研究较少。此外,实际应用中还面临优先级差异、客户等待时间、无人机续航限制等复杂约束,如何在满足时序约束的前提下最小化最后任务完成时间,成为亟待解决的关键问题。本报告将介绍两项核心工作:一是针对复杂时序约束下多机器人多点访问任务,提出基于最小边际代价的两阶段算法,通过解耦与耦合优化策略提升解质量与鲁棒性;二是面向时序约束下多卡车多无人机包裹投递任务,设计三阶段启发式算法:纯卡车路径生成、拆分算法与变邻域下降优化。仿真与实物实验表明,所提算法在解质量和计算效率上均优于现有方法,可为复杂时序约束下异构多机器人协同任务分配提供有效解决方案。

个人简介:
报告主题:
报告摘要:
能源与电力基础设施的安全稳定运行已成为保障能源安全、提升能源与电力系统弹性的关键环节。然而,此类设施通常体积庞大、结构复杂,致使传统以人工为主的运维模式效率受限且风险攀升。针对上述痛点和难题,报告人开展空中作业机器人安全交互关键技术研究,分别从机械结构设计、动力学分析建模、受限空间最优规划,不确定环境安全规划、视觉伺服定位引导、变刚度柔顺交互控制等方面攻关突破,研制了系列化10余型空中作业机器人系统,实现了弱定位强扰动下精准物理交互,完成了单点与滑移接触检测、高空物资抓取与精准投递等代表性任务,为能源与电力工业基础设施的高空安装与运维提供安全、高效的解决方案。

个人简介:
报告主题:
报告摘要:
非完整约束机器人是欠驱动刚体,位置与朝向相互耦合,其运动规划既要处理避障与多机防碰,又要满足执行机构带来的曲率限制。速度向量场方法将期望的运动方向以反馈形式定义在工作空间的每一点,机器人的期望朝向由所在位置直接确定,天然契合非完整约束。本报告介绍三方面进展:一是针对平面非完整移动机器人提出动态向量场,把姿态角动力学引入向量场,机器人沿积分曲线即可同时抵达目标位置与期望朝向,并以圆形向量场兼顾避障与多机防碰。二是针对六自由度非完整刚体的位置与航向联合约束,设计导航、避障、避碰向量场与两组正交辅助向量场构成机体坐标系,使位置与航向同时收敛到期望值。三是针对执行机构受限的曲率约束,协同设计曲率受限向量场与饱和控制律,使轨迹曲率有界并几乎全局收敛。

个人简介:
报告主题:
报告摘要:
本讲座面向智能机器人在复杂现实环境中的自主操作需求,围绕移动操作、任务与运动规划以及机器人技能学习等方向,系统介绍相关研究进展。针对复杂场景下机器人规划效率不足、环境适应性有限以及精细操作能力欠缺等问题,讲座将重点分享机器人全身协同建模与长时程任务规划方法,探讨语义-几何融合场景表征在任务与运动协同中的作用,并介绍基于模仿学习、尤其是融合触觉感知的机器人技能学习方法。相关研究旨在提升机器人在复杂环境中的决策、操作与泛化能力,为具身智能系统的理论研究与实际应用提供方法支撑。

个人简介:
报告主题:
报告摘要:
We present a novel framework to co-develop the vector field and the control laws, guiding the nonholonomic robot to the target configuration with curvature-bounded trajectory. We formulate the problem by introducing the target positive limit set, which allows the robot to converge to or pass through the target configuration, depending on different dynamics and tasks. Next, we construct a curvature-constrained vector field (CVF) via blending and distributing basic flow fields in workspace and propose the saturated control laws with a dynamic gain, under which the tracking error's magnitude decreases even when saturation occurs. Under the control laws, kinematically constrained nonholonomic robots are guaranteed to track the reference CVF and converge to the target positive limit set with bounded trajectory curvature. Numerical simulations show that the proposed CVF method outperforms other vector-field-based algorithms. Experiments on Ackermann UGVs and semi-physical fixed-wing UAVs demonstrate that the method can be effectively implemented in real-world scenarios.

个人简介:
报告主题:
报告摘要:
自动驾驶汽车作为智能交通系统的重要组成部分,已成为全球研究热点。随着网络化与智能化水平的提升,自动驾驶汽车在增强环境感知与决策能力的同时,也面临日益严峻的信息安全威胁。作为典型的安全攸关信息物理系统,自动驾驶汽车中信息域与物理域深度耦合,网络攻击可能经由车载通信、车路协同或外部服务等作用于车辆闭环运行过程,从而引起功能异常甚至交通安全事故。因此,面向自动驾驶汽车信息安全防护开展形式化分析与验证,关键在于研究信息安全威胁作用下车辆运行状态的安全边界及其保障机制。为此,本研究围绕自动驾驶汽车信息安全防护中的运行安全保障需求,分析其信息安全威胁与防护机制,提出面向自动驾驶汽车信息安全防护的形式化分析与验证框架,并从安全规范生成、可达性分析、系统证伪与安全加固四个方面开展系统研究,保障自动驾驶汽车安全稳定运行。
(最终排序以会议会刊内容为准)
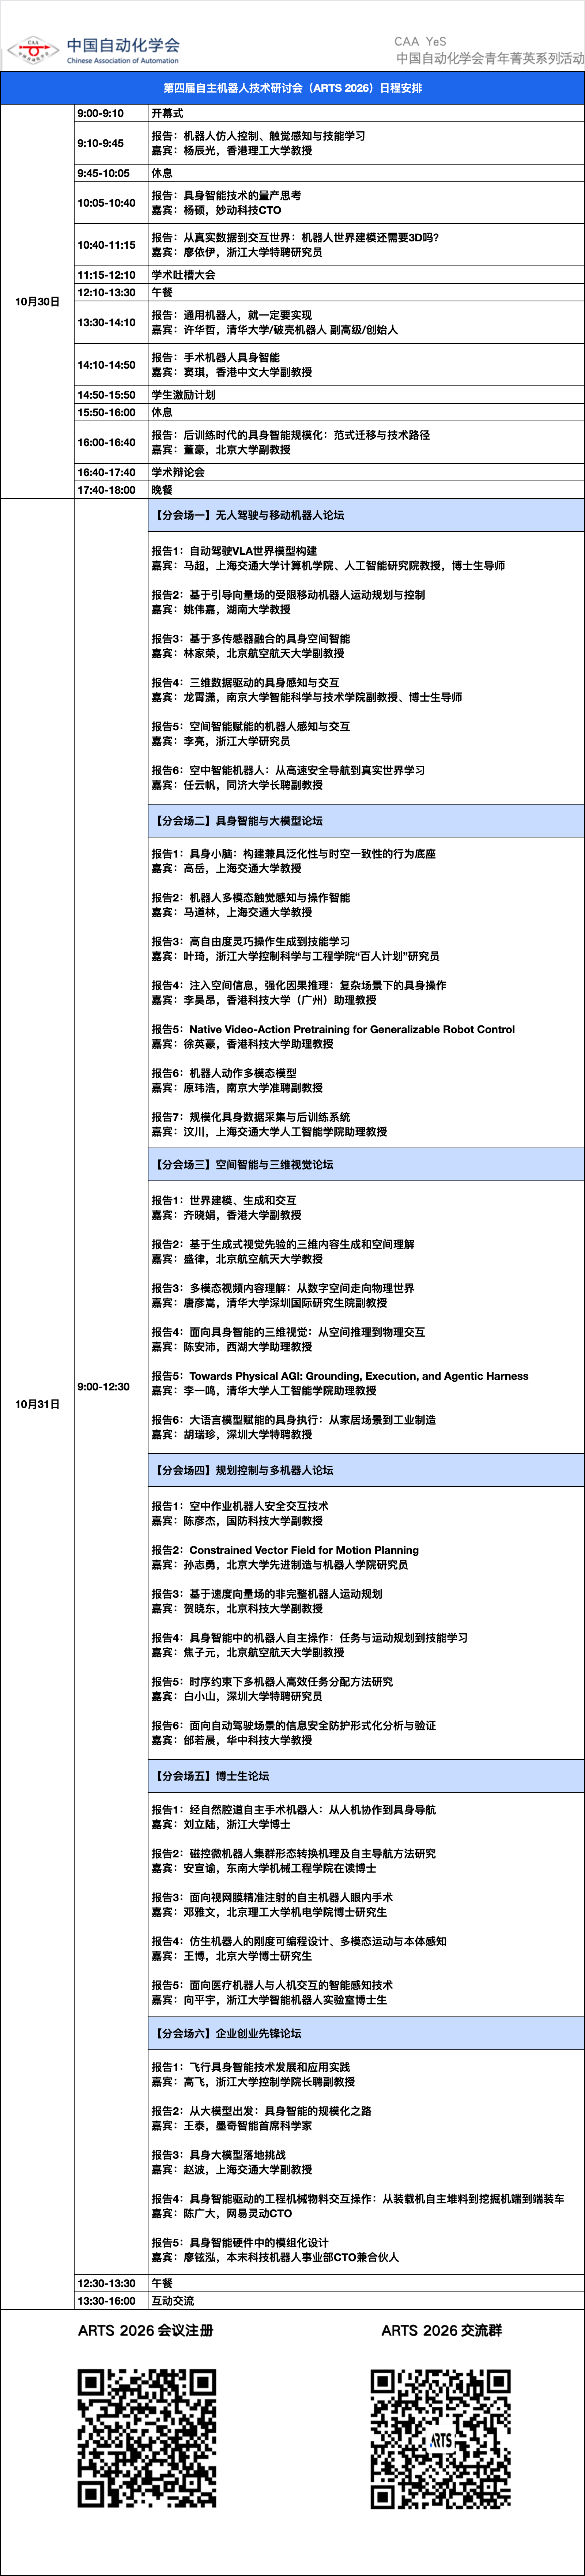
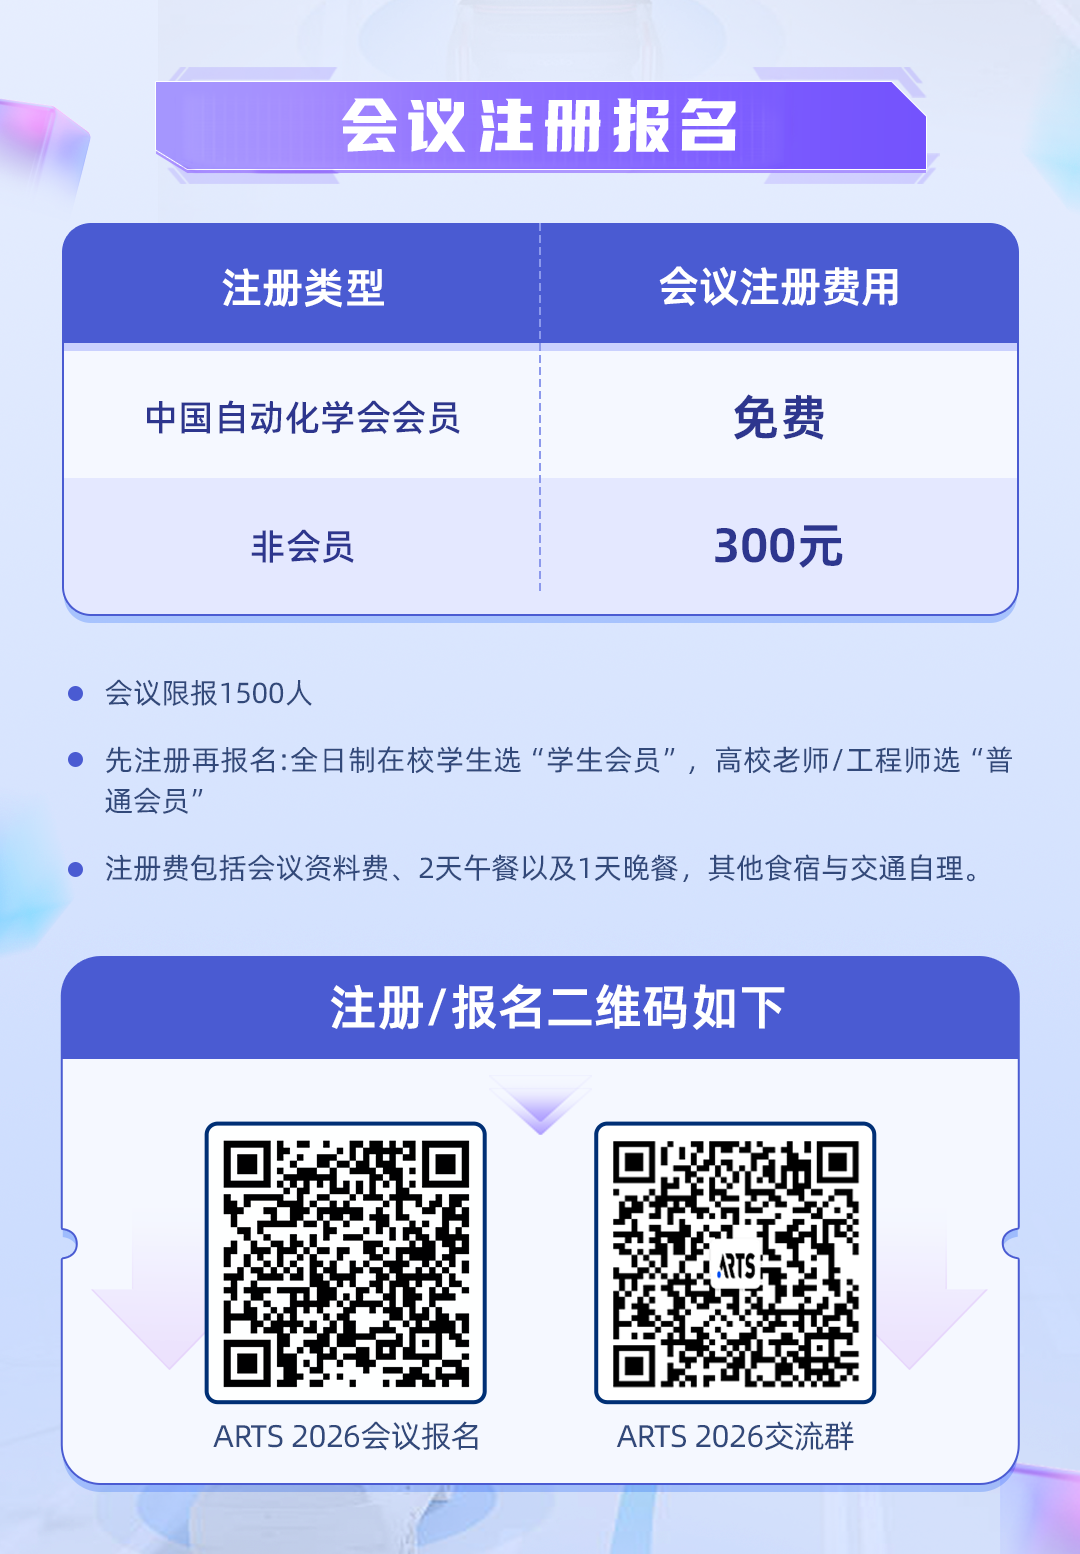
了解线下会议详情
请扫码加入【ARTS 2026 交流群】
联系电话:18514821626(同微信)
联系邮箱:liupengxiao@shenlanxueyuan.com
联系邮箱:conference@caa.org.cn
