分论坛
首页  >  分论坛

ARTS 2026|无人驾驶与移动机器人分论坛:嘉宾阵容 & 报告揭秘

来源 : ARTS  发布于 2026-09-23


第四届自主机器人技术研讨会(ARTS)将于2026年10月30日至31日在北京举行,会议规模预计1500人。本次会议由中国自动化学会主办,山东大学、北京理工大学承办,深蓝学院协办。


ARTS倡导理性批判、敢于质疑、务实的科学精神,积极探索自由平等的思想交锋。ARTS主要关注传感与感知、自主导航、状态估计、移动机器人定位建图、运动规划、建模与控制、多机器人系统、具身智能、医疗仿生等方向。


本届除特邀嘉宾报告、专题分论坛、学术辩论会、学术吐槽大会、企业交流环节外,全新增设【博士生论坛】【企业创业先锋论坛】等多元日程。


●   历届参会规模新高:1500+ 青年学者、一线工程师齐聚

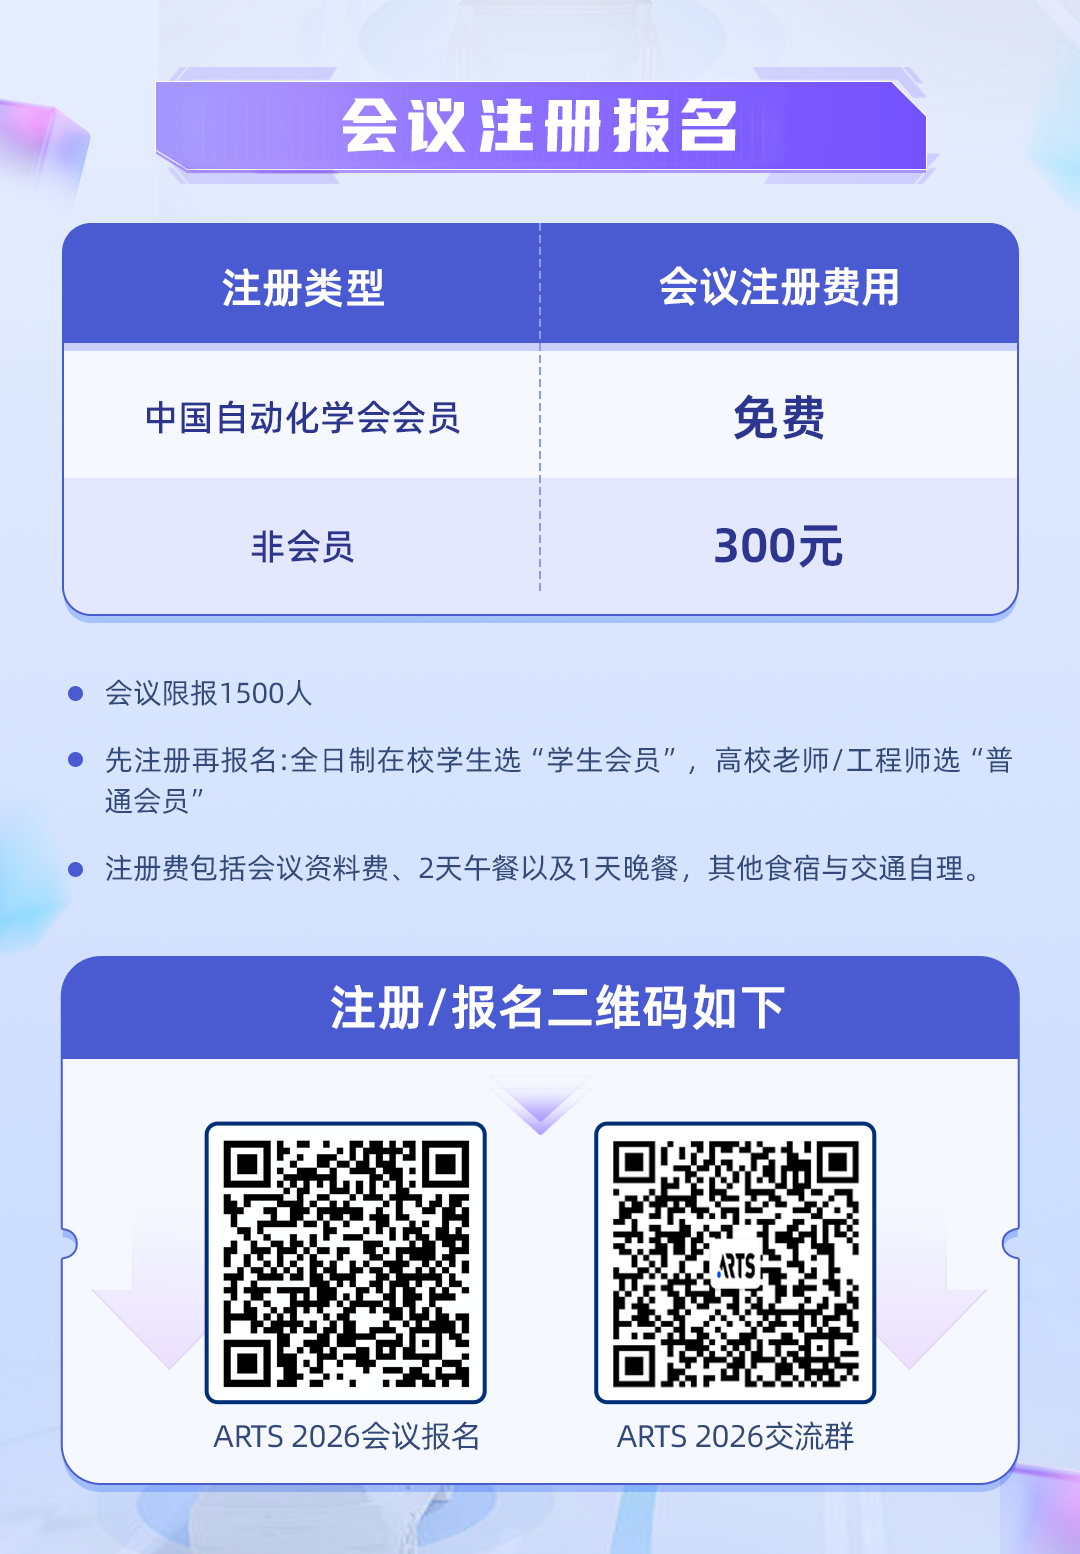
●   历届参会成本最低:中国自动化学会会员免费参会,学生参会最低仅需 50 元

本届ARTS研讨会内容丰富,大咖云集。为了方便大家快速锁定感兴趣的领域,我们将分期为大家详细介绍各个分论坛的精彩内容。


目前会议注册通道已经开放。

名额有限,抓紧报名!
085b69ca-a14b-405c-ad9e-aaf0324e9e93.png


ARTS
分论坛
无人驾驶与移动机器人


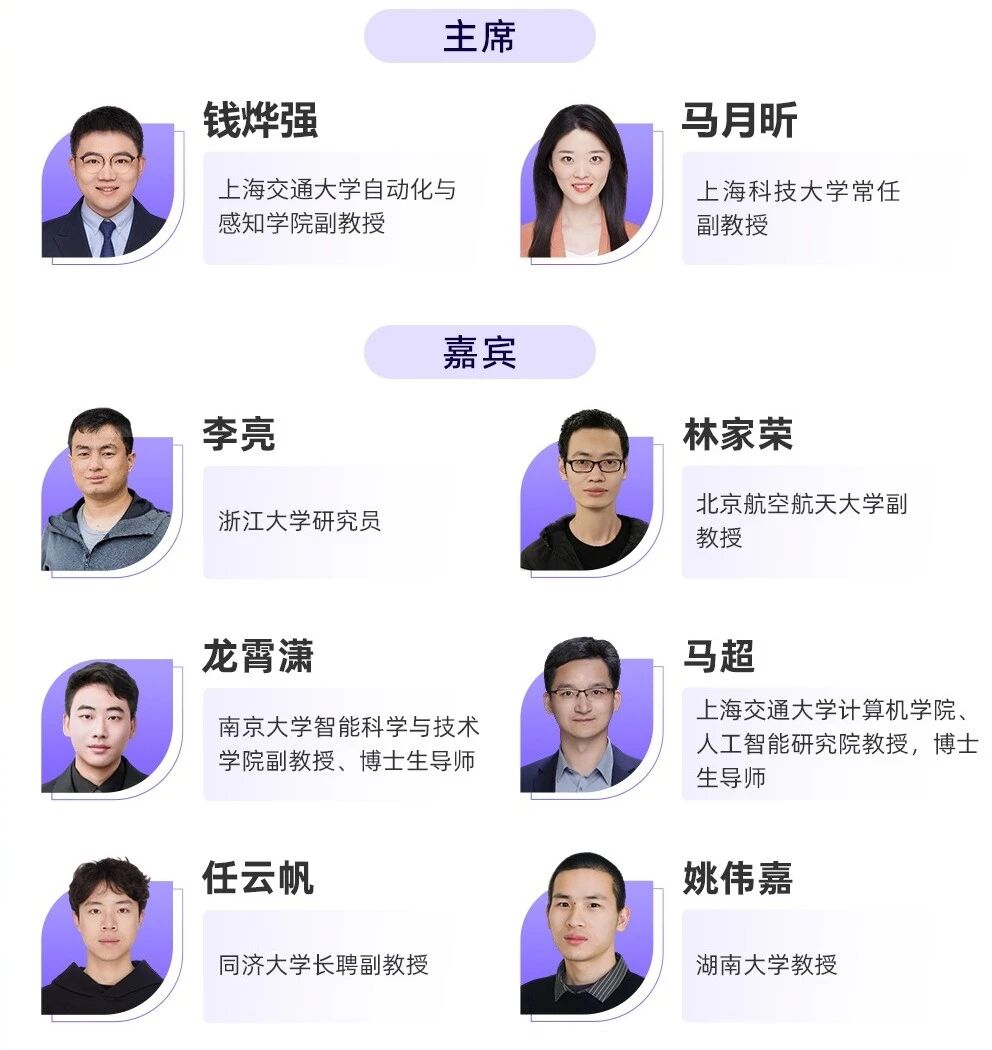
注:报告嘉宾按姓名首字母排序,排名不分先后


4efe1005-6aaf-4ced-aab8-8b3b7fdff6c7.jpg


ARTS

嘉宾简介&报告详情


注:报告嘉宾按姓名首字母排序,排名不分先后

3b653c3b-2aec-41c7-b1f7-49cc6b0bcca5.png
李亮
浙江大学研究员


个人简介:


李亮,浙江大学百人计划研究员、博士生导师,入选国家高层次青年人才计划,浙江大学启真优秀青年学者。主要研究方向为移动机器人、无人驾驶、具身智能等。主持国家重点研发计划课题、国家自然基金项目、CCF-腾讯犀牛鸟基金。其在机器人领域权威期刊及会议IEEE T-RO、TPAMI、ICRA、IROS、RSS等发表论文多篇,担任期刊IEEE Transactions on Intelligent Transportation Systems、IEEE Robotics and Automation Letters编委,ICRA、IROS等机器人领域权威会议编委。


报告主题:


空间智能赋能的机器人感知与交互


报告摘要:


本报告围绕“从空间智能到机器人”展开,介绍智能机器人在真实物理环境中的感知、建模、理解、决策与交互方法。报告将展示报告人在多源融合定位、三维重建、语义场景理解、多机器人协同探索、Gaussian Splatting SLAM、移动操作和长时序具身任务规划等方面的代表性成果,并展望面向通用物理智能和具身智能机器人的未来研究方向。

ae07f1a9-0944-4150-b9a5-305d0fc99ab6.png
林家荣
北京航空航天大学副教授


个人简介:


林家荣,北京航空航天大学副教授、博士生导师,国家级青年人才。长期从事基于多传感器融合的机器人定位与建图、三维重建、具身智能等理论方法及工程应用研究。近年来发表国际学术期刊和会议论文三十余篇,其中第一作者论文 9 篇,ESI 高被引论文 3 篇,代表性论文发表在Science Robotics、IEEE T-RO、IEEE T-PAMI、IJRR、ICRA 等顶级期刊和会议上。谷歌学术总引用超 5100 次。此外,作为开源社区的积极贡献者,所有第一作者论文均已开源对应项目源码,在 GitHub 社区累计获得 15.6K 星标(★),知名开源项目包括 R3LIVE、FAST-LIO2、LOAM-Livox、ImMesh 等。曾获IEEE Transactions on Robotics(T-RO)最佳论文奖(合作发表)、香港大学年度 "机械工程最佳毕业论文奖"(年度仅授予 1 位),入选 2025 年度的 "全球前 2% 顶尖科学家" 榜单。


报告主题:


基于多传感器融合的具身空间智能


报告摘要:


本次报告围绕基于多传感器融合的具身空间智能,系统介绍团队在该领域的相关研究工作。报告首先聚焦多传感器融合三维重建,介绍多个代表性成果,包括全球首个面向固态激光雷达的同步定位与建图系统 Loam-Livox、高效鲁棒的激光—惯性紧耦合里程计 FAST-LIO2、激光—视觉—惯性三模态紧耦合三维辐照图重建框架 R3LIVE,以及实时激光雷达三角网格重建框架 ImMesh,并逐一阐述各系统所解决的核心问题及其关键技术。在此基础上,报告还将介绍团队围绕通用自主多模态集群具身智能开展的研究,主要涵盖多模态融合感知与语义建图、具身智能自主导航、多智能体异构协同三个方向,并展示各方向取得的阶段性实验成果。

218d5217-c481-4ac5-9cac-9348ff7b3c83.png
龙霄潇
南京大学智能科学与技术学院副教授、博士生导师


个人简介:


龙霄潇,南京大学智能科学与技术学院副教授、博士生导师,紫金学者、姑苏青年学者,国家高层次青年人才(海外优青)。长期从事三维重建与生成、具身智能和世界模型研究,谷歌学术引用6500余次。现任CCF-A类期刊IEEE Transactions on Visualization and Computer Graphics副主编,曾任2025年IEEE 3DV会议领域主席。带领学生获得2025年ICRA、CVPR ManiSkill-ViTac机器人视触觉操作竞赛冠军及2025年“挑战杯”人工智能专项赛特等奖,并获2025年世界人工智能大会云帆明日之星。


报告主题:


三维数据驱动的具身感知与交互


报告摘要:


报告围绕三维数据驱动的具身感知与交互,介绍如何利用人类先验与多源数据提升机器人的运动控制、操作迁移和空间交互能力。首先回顾三维数字人数据集与多模态采集系统,阐述面向人形机器人的物理保真动作数据生成和神经动作重映射方法,以及其在全身控制和真实机器人部署中的效果。随后讨论以第一视角交互视频构建三维手物数据、恢复操作意图与物理反馈,并通过接触一致的人手交互重建和接触保持的动作迁移,将人类演示转化为机器人可执行技能。

20916e8348a823e9661c696648a94ba2.png
马超
上海交通大学计算机学院、人工智能研究院教授,博士生导师


个人简介:


马超,上海交通大学计算机学院、人工智能研究院教授,博士生导师。上海市浦江人才、中国图象图形学学会优博。上海交通大学与加州大学默塞德分校联合培养博士。澳大利亚机器人视觉研究中心(阿德莱德大学)博士后研究员。主要研究多模态大模型与自动驾驶问题。 谷歌学术引用1万8千余次, 连续入选爱思唯尔中国高被引学者(2020-2025)。多次担任计算机视觉顶级会议 CVPR、 ICCV、 AAAI、 ICLR、 NeurIPS 领域主席, IEEE Trans. on Multimedia (TMM)、Journal of Artificial Intelligence Research (JAIR)编委。主持国家自然科学基金优秀青年基金项目。获中国图象图形学学会青年科学家奖、 MMM 2024 唯一最佳论文奖、华为技术合作领域 2021 年度优秀技术成果奖。


报告主题:


自动驾驶VLA世界模型构建


报告摘要:


视觉-语言-动作(VLA)和世界模型是端到端自动驾驶领域的两大主流技术路线。本报告主要汇报团队在统一视觉-语言-动作模型和世界模型(VLA-World)以进一步提升自动驾驶性能方面的工作。首先,通过预训练实现轨迹控制未来帧生成的世界模型,再设计VLA的感知-生成-思考-规划的监督微调方式,最后利用强化学习优化VLA模块。VLA世界模型框架简洁高效,大量实验表明,显著优于当前领先的VLA模型以及世界模型自动驾驶方法。

ef772b8d-f3ab-4d9d-a208-516de4bfa45b.jpg
任云帆
同济大学长聘副教授


个人简介:


任云帆,同济大学计算机科学与技术学院长聘副教授、博士生导师。他在香港大学获得机器人学博士学位,师从张富教授;随后赴瑞士苏黎世大学 Robotics and Perception Group 从事博士后研究,合作导师为 Davide Scaramuzza 教授。其主要研究方向包括自主无人机、灵巧操作、具身智能与机器人系统。近五年,他在 Science Robotics、Nature Communications、IEEE Transactions on Robotics(T-RO)、The International Journal of Robotics Research(IJRR)、RSS、ICRA、IROS 等机器人领域顶级期刊与会议发表论文三十余篇,相关成果曾获 ICRA/IROS/IJRR/T-RO 最佳论文奖或提名奖,并入选 RSS 2025 Pioneers。他还长期担任 IEEE Robotics and Automation Letters(RA-L)和 IEEE ICRA 副编辑,并担任 Science Robotics、Nature Communications、Science Advances、T-RO、IJRR、RSS 等期刊与会议的审稿人。


报告主题:


空中智能机器人:从高速安全导航到真实世界学习


报告摘要:


无人机(UAV)技术已取得显著进展,但在复杂、非结构化环境中实现媲美甚至超越人类的敏捷飞行,仍是一项重大挑战。本报告将聚焦自主空中机器人前沿,重点阐述如何通过感知、规划与学习的深度融合,突破无人机的物理与计算极限。报告将深入介绍基于激光雷达的敏捷飞行研究,包括面向密集障碍物环境的高速、安全导航前沿框架,并探讨如何将单机能力拓展至无人机集群,实现多智能体间去中心化的弹性协同与复杂任务执行。随后,报告将分享报告人在无人机真实世界强化学习方面的最新进展:通过跨越“仿真到现实”的鸿沟,将基于学习的策略直接部署于物理平台,使无人机具备动态适应现实不确定性的能力。本报告将提供一个全面视角,阐述敏捷飞行、集群智能与数据驱动学习的深度融合如何塑造未来高性能自主机器人。

5b04a5ef-8825-4536-89b5-e5bb026fb224.png
姚伟嘉
湖南大学教授


个人简介:


姚伟嘉,湖南大学人工智能与机器人学院教授、副院长,国家高层次青年人才,机器人视觉感知与控制技术国家工程研究中心骨干成员。担任机器人领域国际期刊IEEE Transactions on Robotic、IEEE Robotics & Automation Letters编委以及国际会议CDC、ACC、ICUAS编委。研究兴趣包括机器人运动规划与控制、多智能体系统协同控制、非线性系统分析与控制等。在国际顶级期刊和顶级会议等(如TRO、TAC、Automatica、ICRA、IROS、CDC)发表多篇学术论文。他荣获荷兰格罗宁根大学博士论文最高荣誉cum laude(前5%)、ICRA最佳会议论文提名奖(前0.2%)、欧洲系统与控制优秀博士论文提名奖、中国集群智能与协同控制大会最佳学生论文奖(指导教师)等。


报告主题:


基于引导向量场的受限移动机器人运动规划与控制


报告摘要:


受限移动机器人的高效运动规划与控制在广泛的应用中至关重要。近年来,基于引导向量场的方法因其结构直观、计算效率高以及很好的实际应用效果而受到越来越多的关注。在本次报告中,我将介绍利用引导向量场解决移动机器人在运动学约束下进行运动规划与控制的最新进展,包括轨迹曲率约束和时间约束。由于传统的引导向量场方法通常不会显式考虑此类约束,因此这一问题具有挑战性。报告的第一部分将聚焦于同步到达控制问题。尽管同步到达本身已是一项复杂任务,但在多机器人系统中,当机器人同时受到轨迹曲率约束、恒速要求以及速度异构等因素影响时,该问题将更加复杂。此外,还需要在有限通信条件下实现分布式实时控制,这进一步增加了问题的难度。报告的第二部分将进一步讨论时间约束下的运动规划问题,将介绍一种由有限时间曲率约束向量场(FT-C2VF)和无饱和控制律组成的运动控制理论框架。

(最终排序以会议会刊内容为准)
ARTS
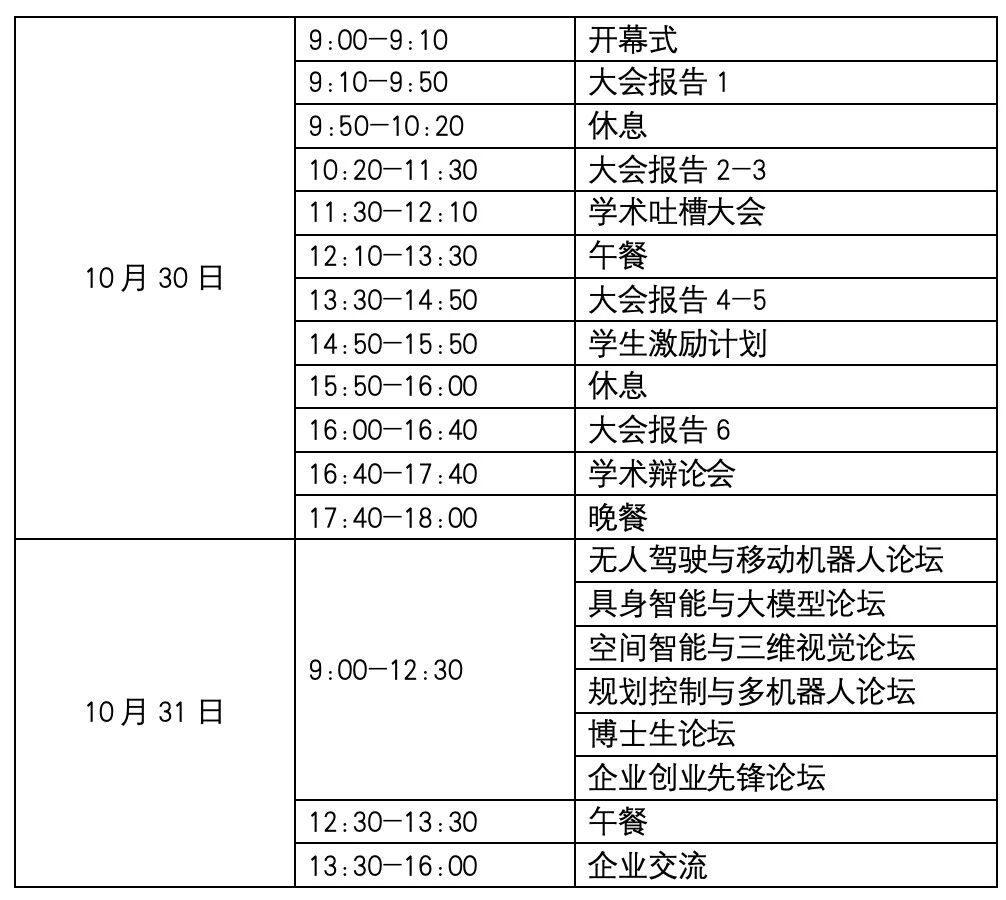
论坛日程


808d6657-9c52-444a-9a1e-bcf2e26a722b.jpg
注:具体日程可能根据实际情况略有调整
ARTS
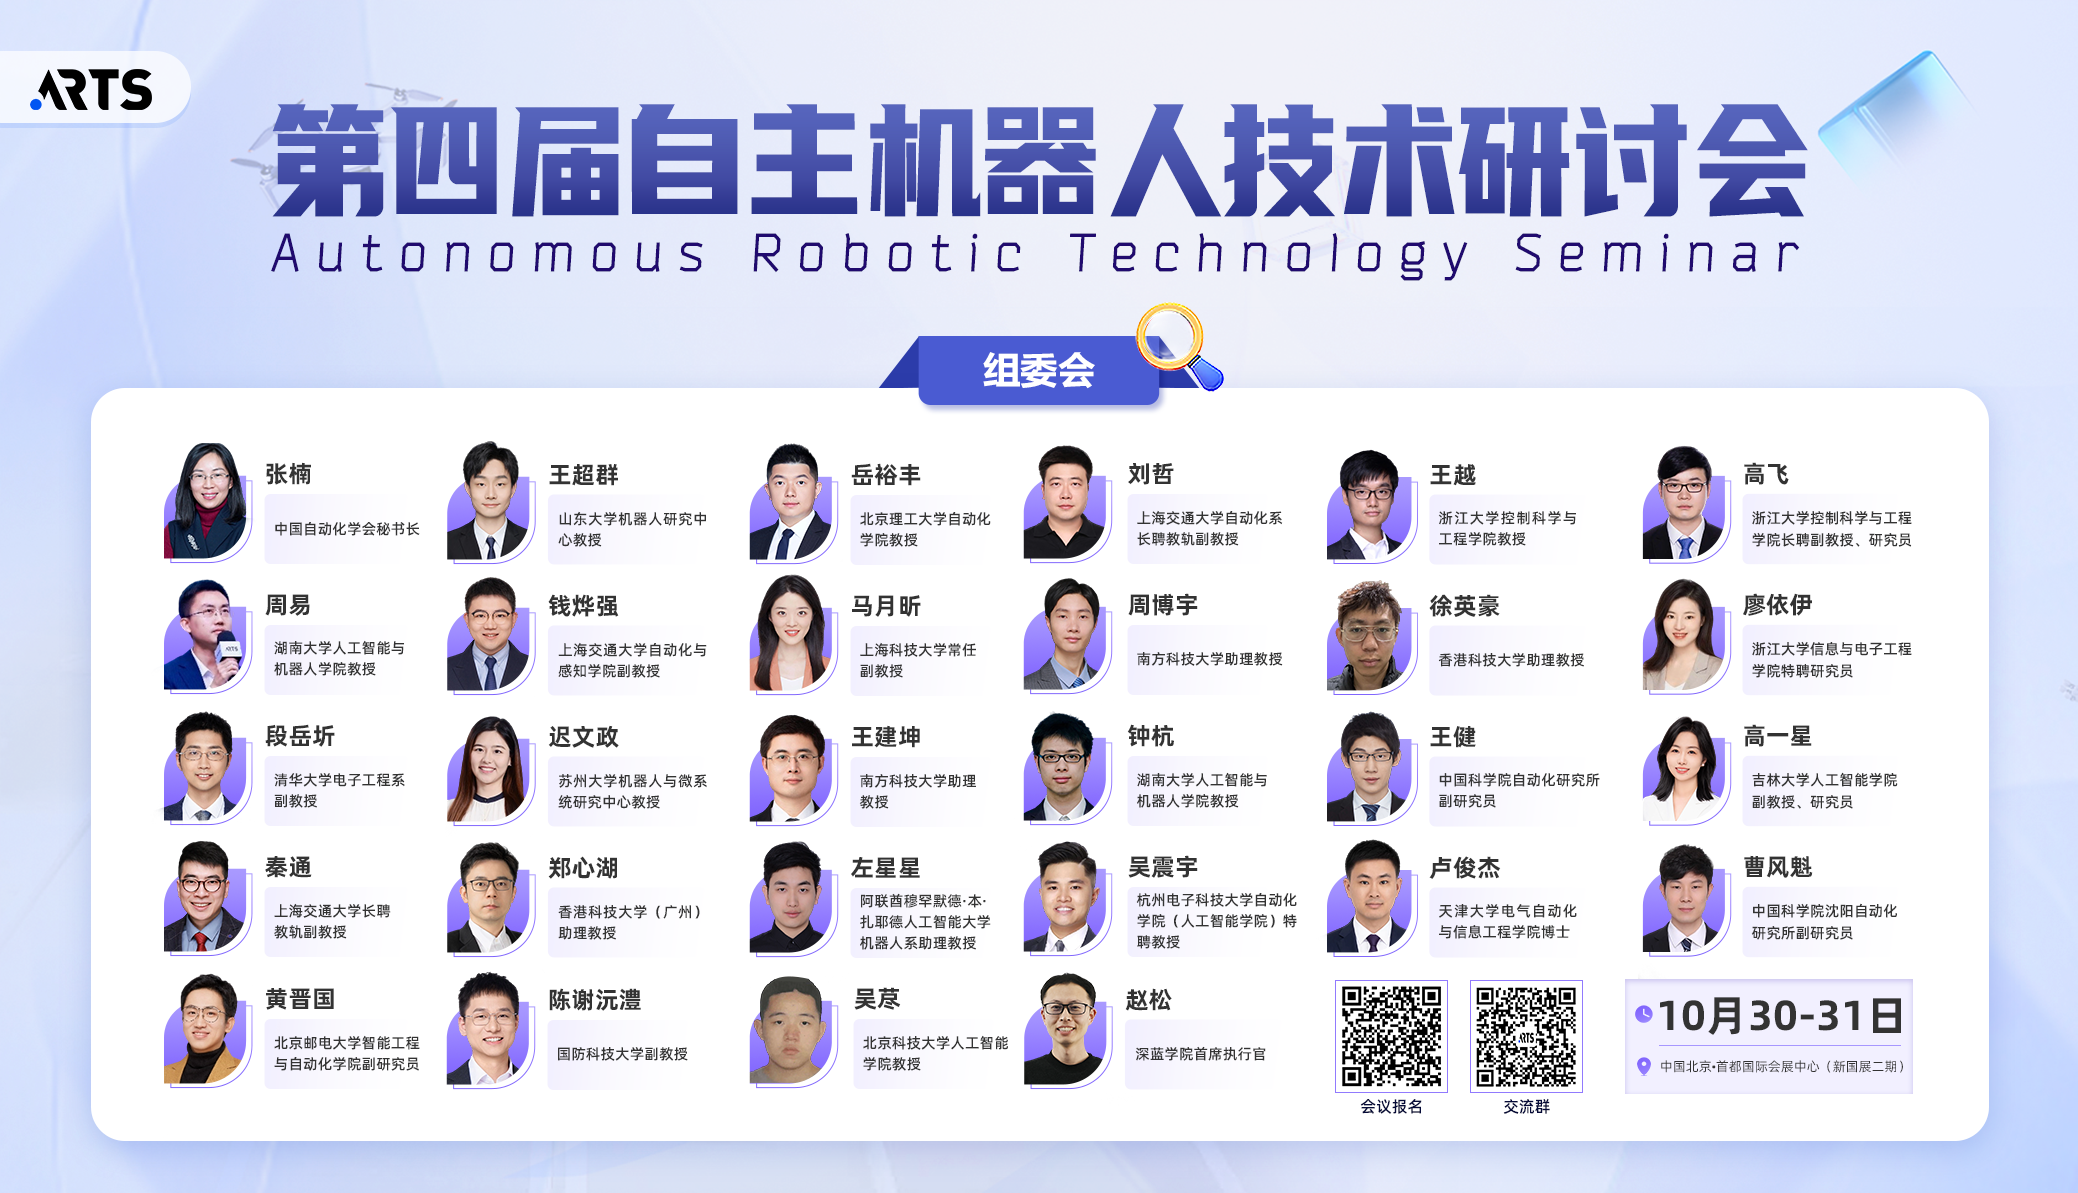
大会组委会


a2a3f5ed-3586-4f7b-8659-b588251c4ca1.png
ARTS
会议注册


4ad1ea9a-2fb3-425a-9eee-f34133025237.png
●   中国自动化学会会员注册链接:
      https://www.caa.org.cn/Content/10.html
●    ARTS 2026会议注册链接:

      https://www.cacpaper.com/register/172/user/preRegist


了解线下会议详情

请扫码加入【ARTS 2026 交流群】

6bec39a5-21fc-452a-b1b0-09236ee36079.png
ARTS
联系方式


深蓝学院
联系人:刘鹏晓

联系电话:18514821626(同微信)

联系邮箱:liupengxiao@shenlanxueyuan.com

中国自动化学会办公室
联系人:屈洋 
联系电话:010-62522248

联系邮箱:caa@ia.ac.cn

诚邀企业合作


联系我们

  • 联系人: 赵松  深蓝学院

    话: 13269211321

    箱: arts@caa.org.cn

  • 联系人: 屈 洋  中国自动化学会办公室

    话: 010-62522248

    箱: caa@ia.ac.cn

关注ARTS公众号

©2026 自主机器人技术研讨会 版权所有

Designed by 深蓝学院

敬请期待