第四届自主机器人技术研讨会(ARTS 2026)圆满落幕!
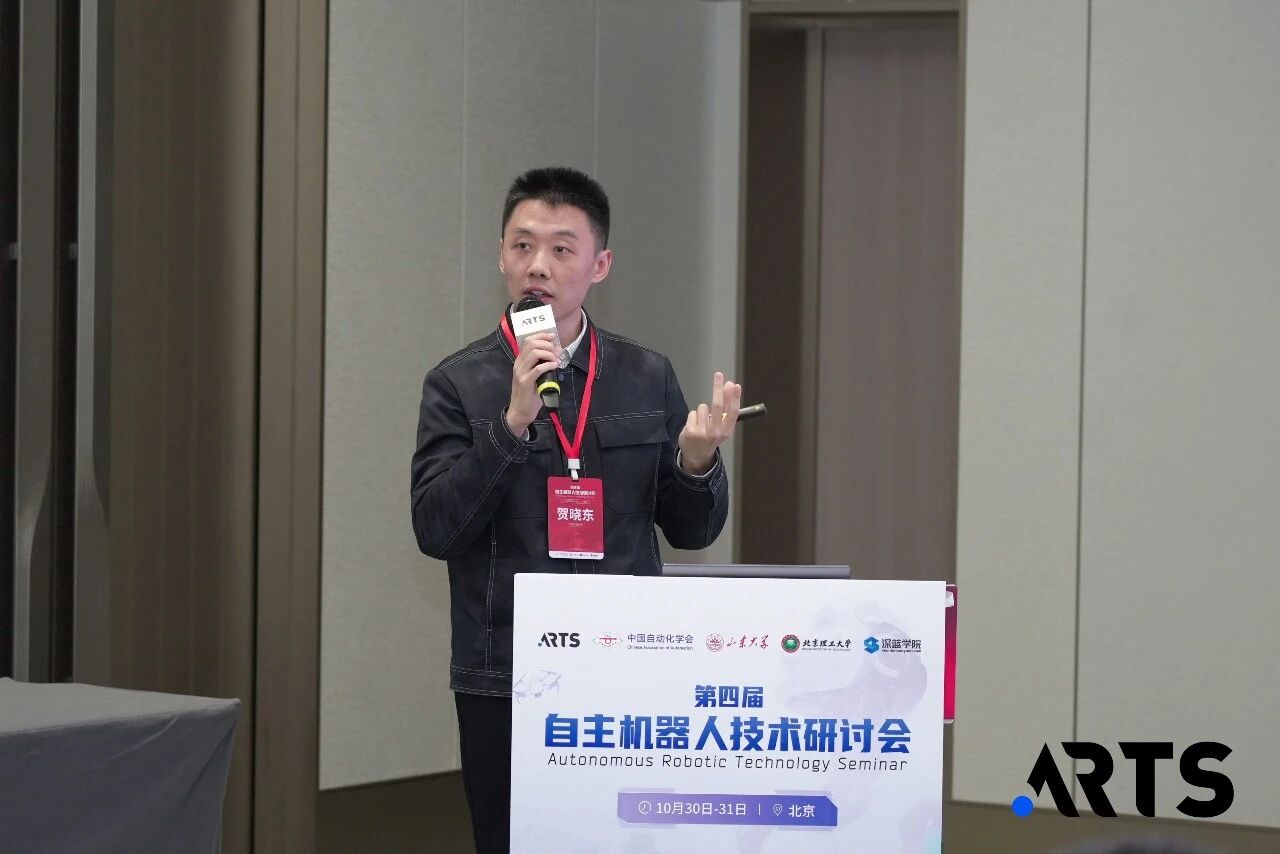
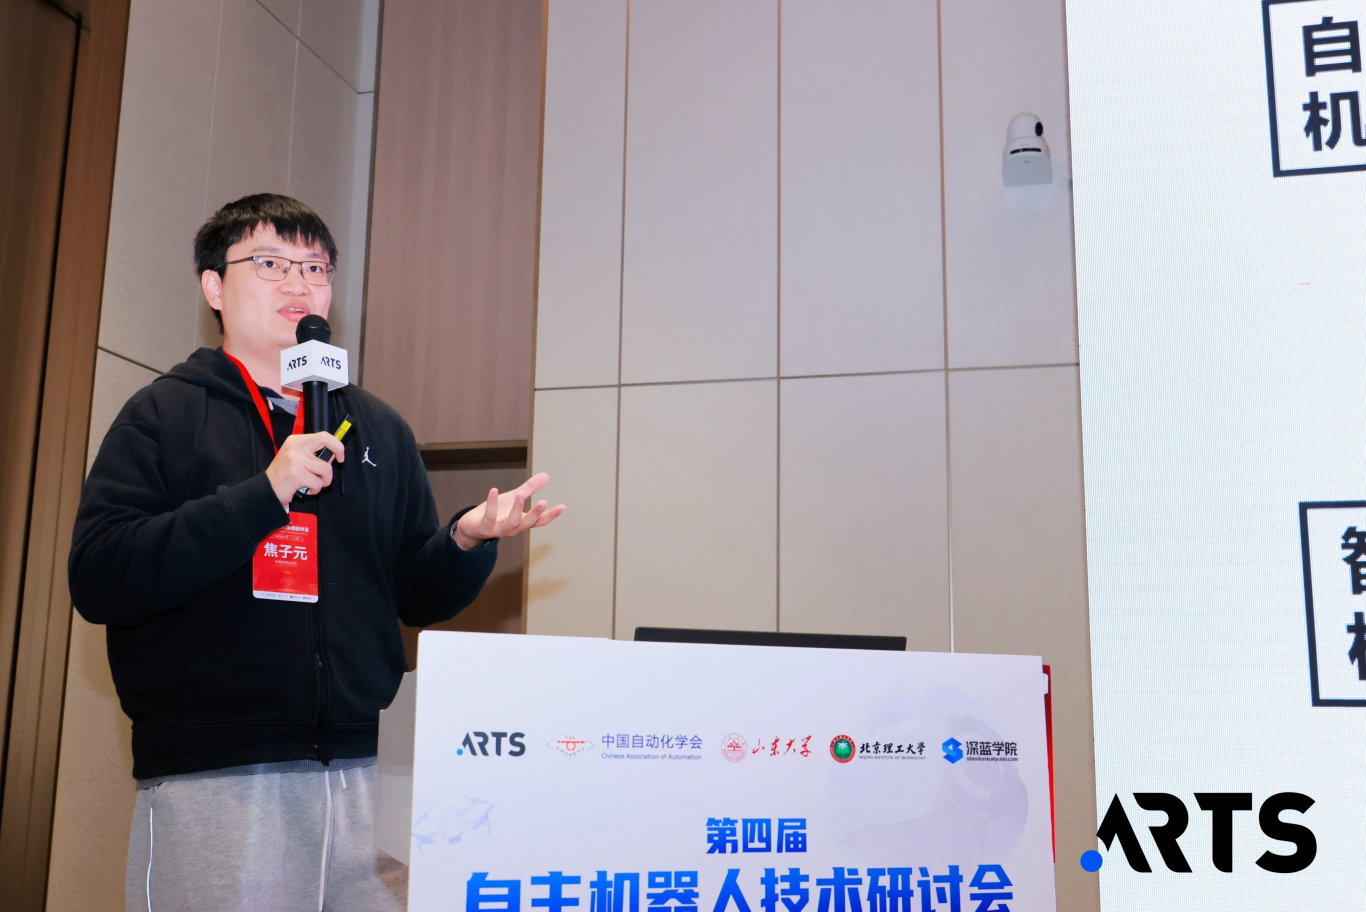
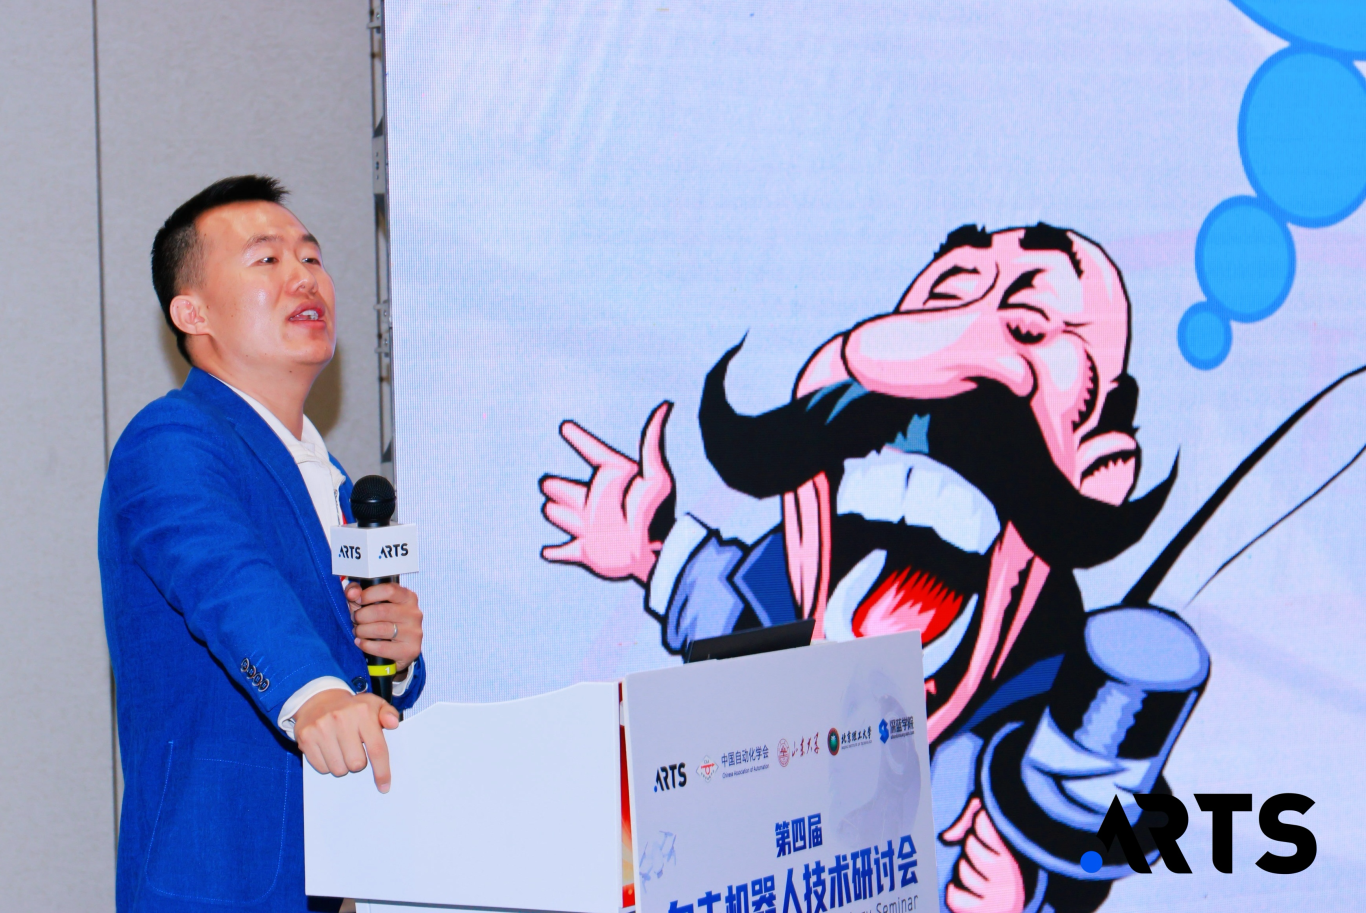
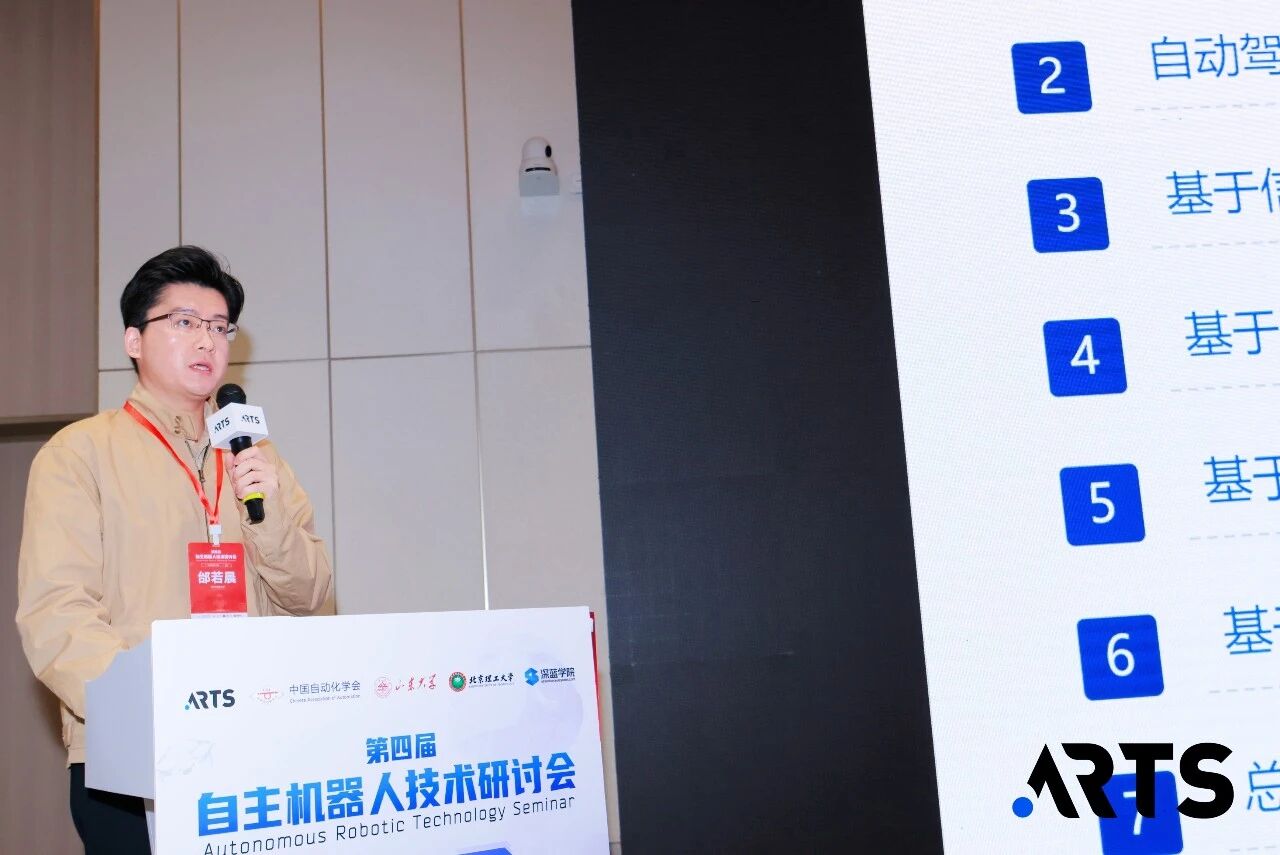
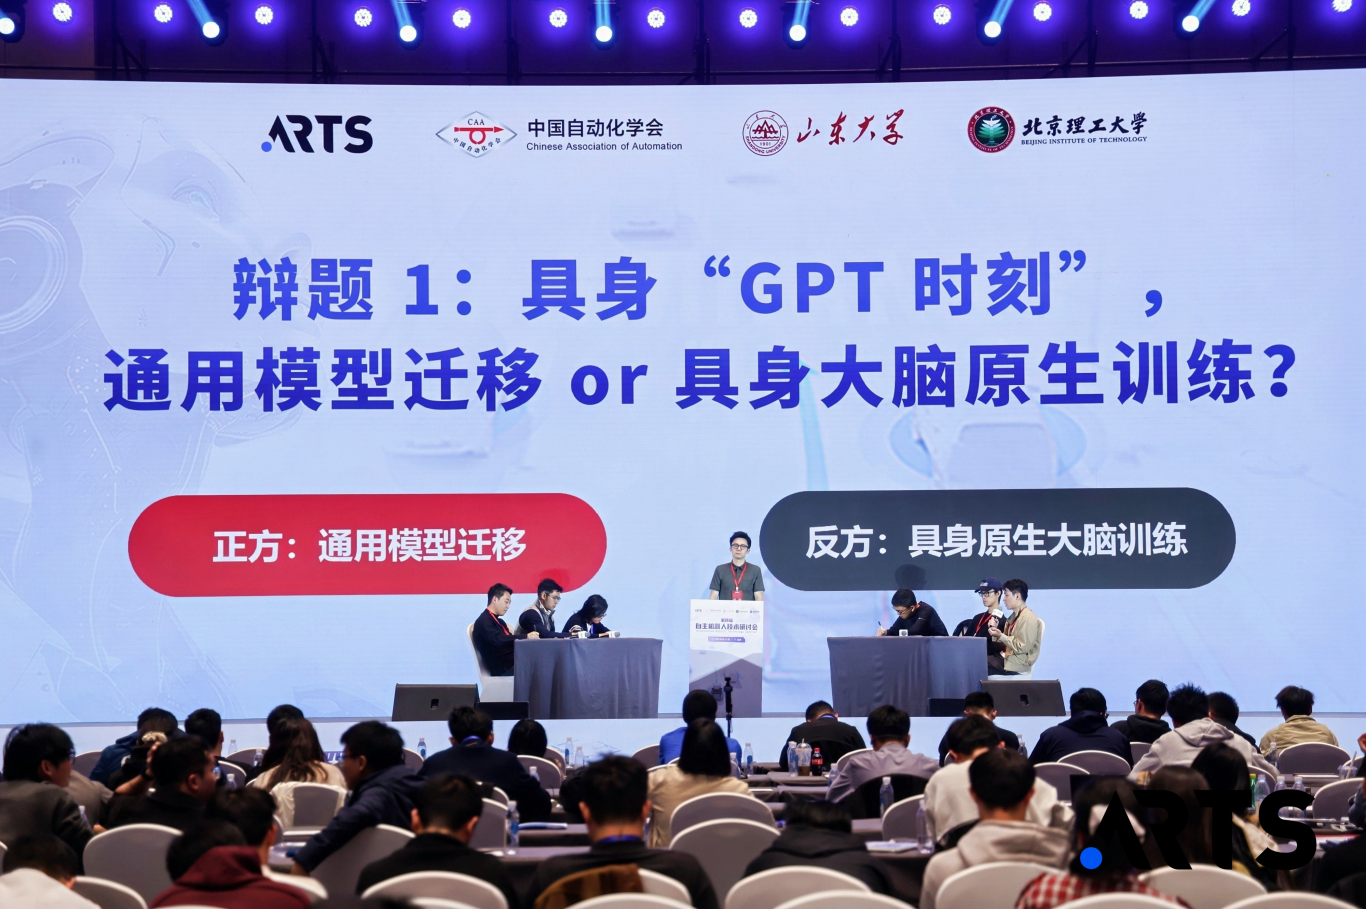
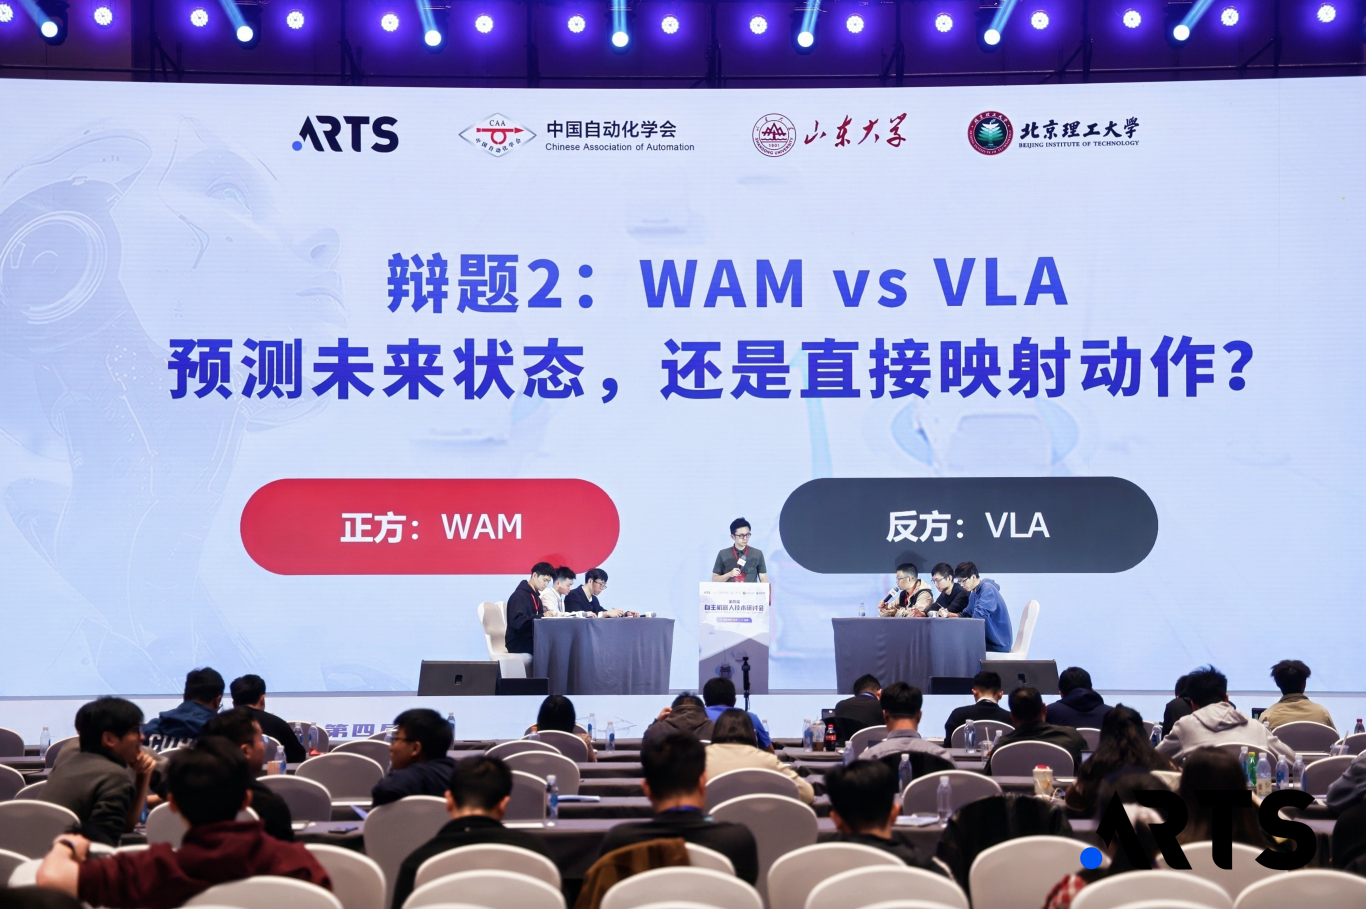
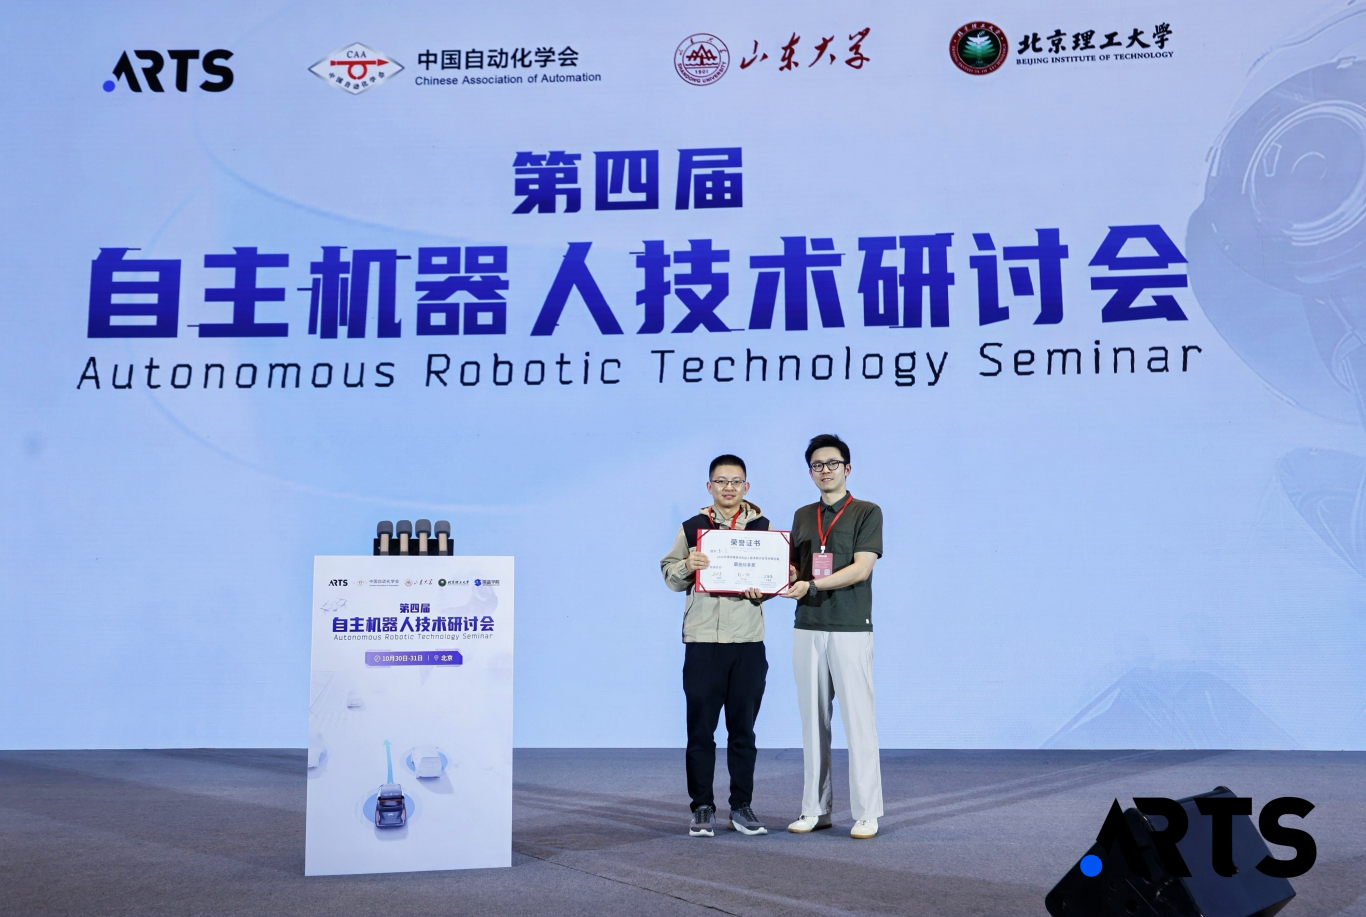
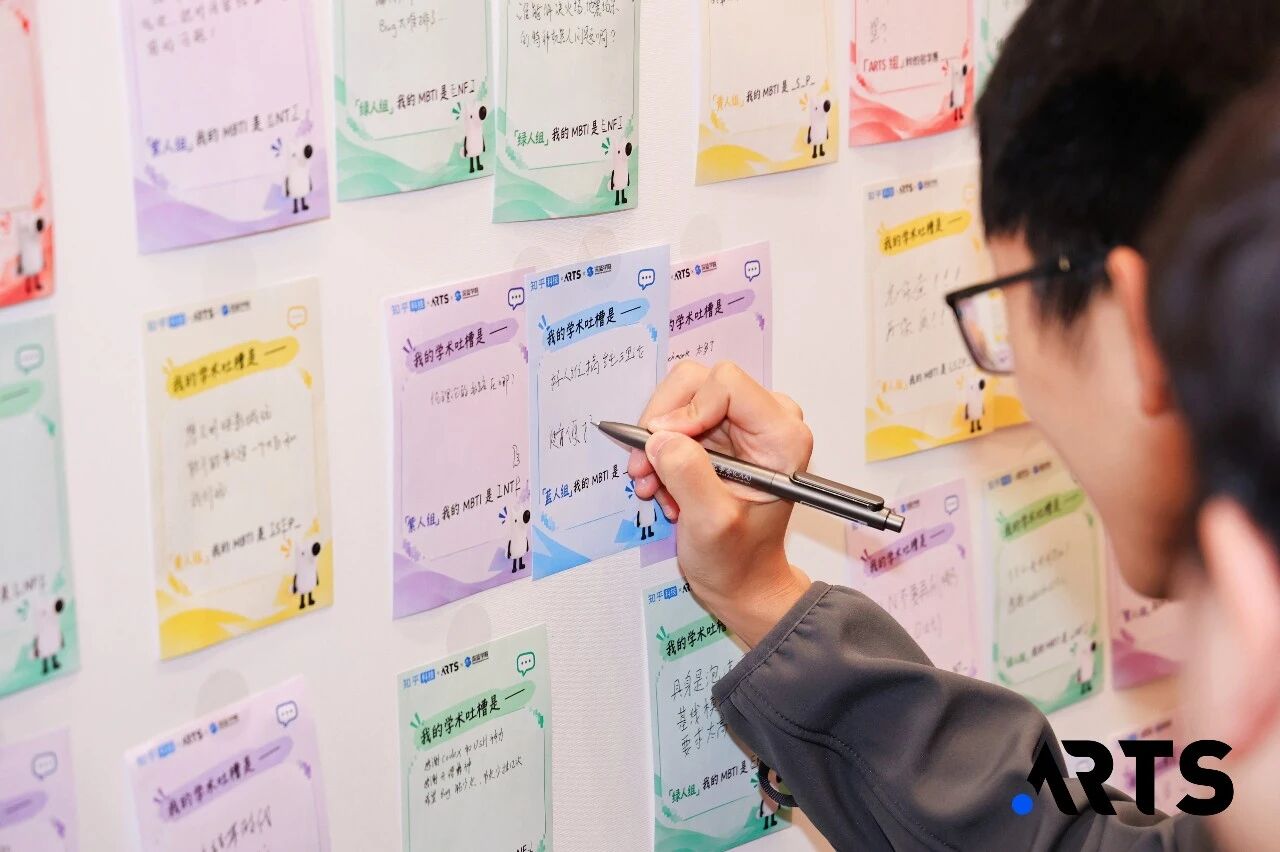
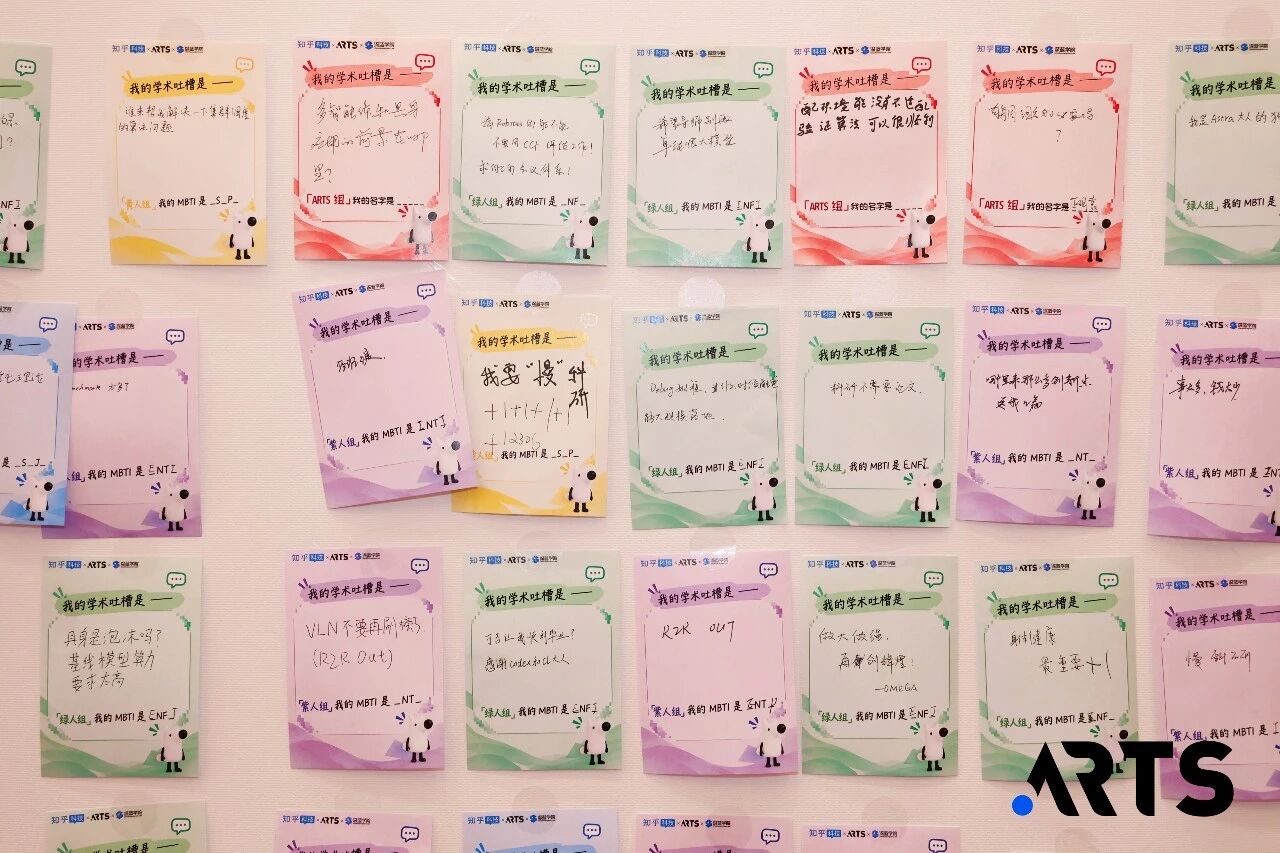
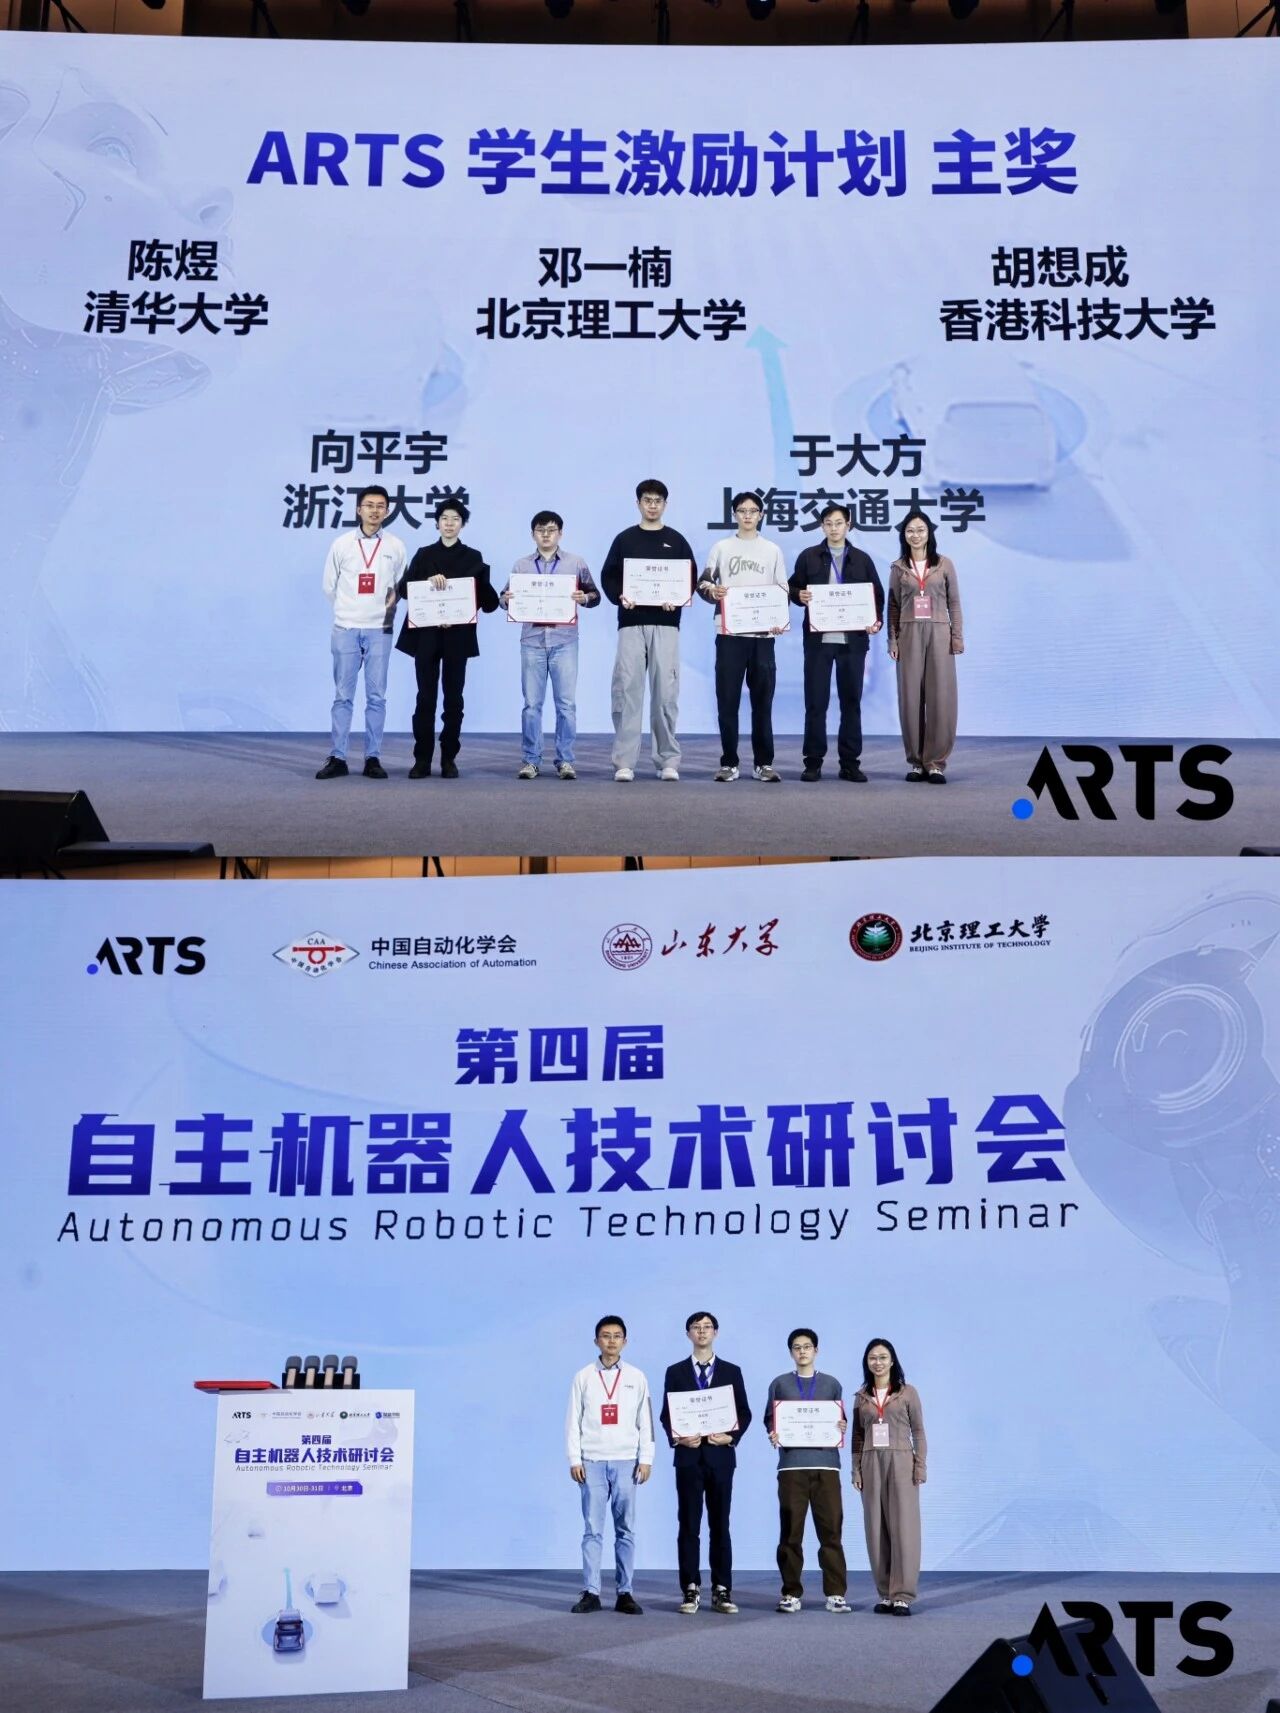
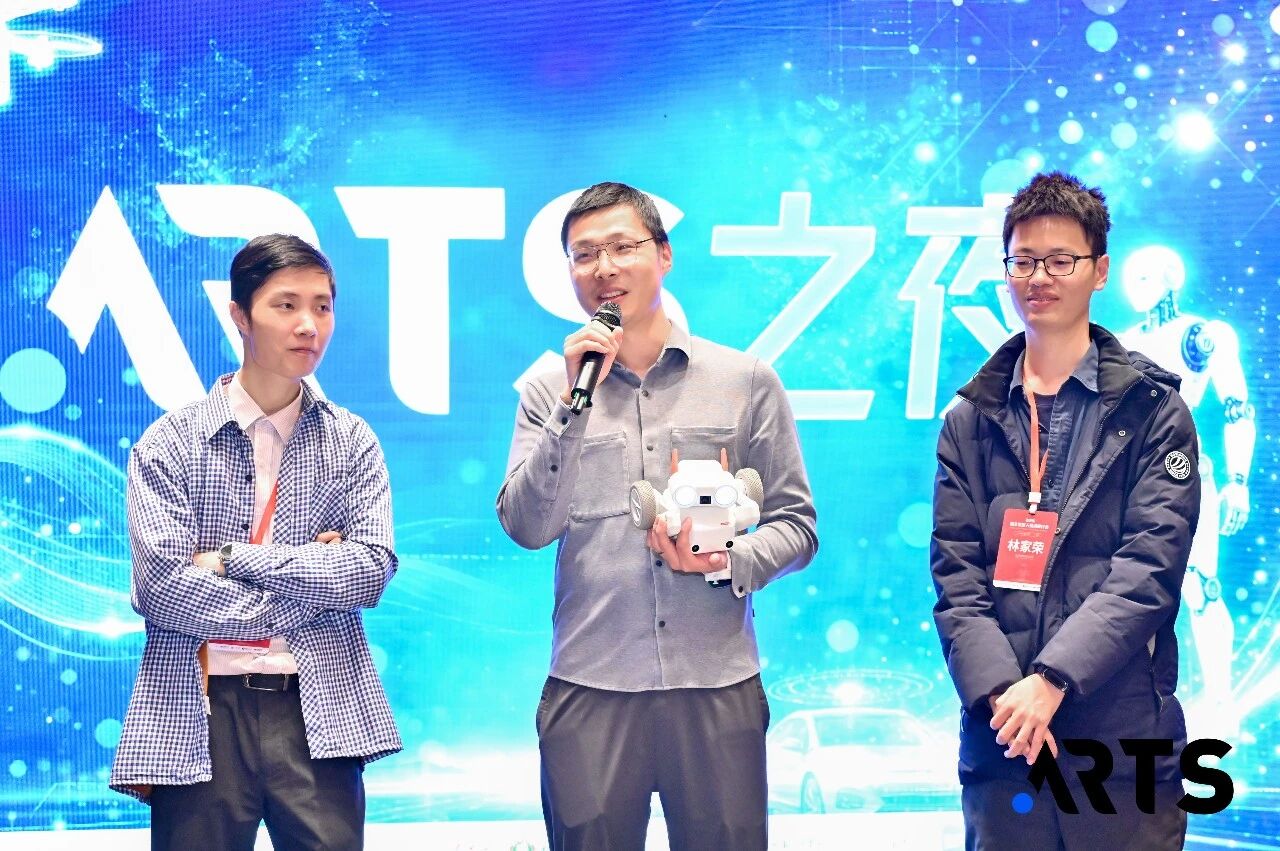
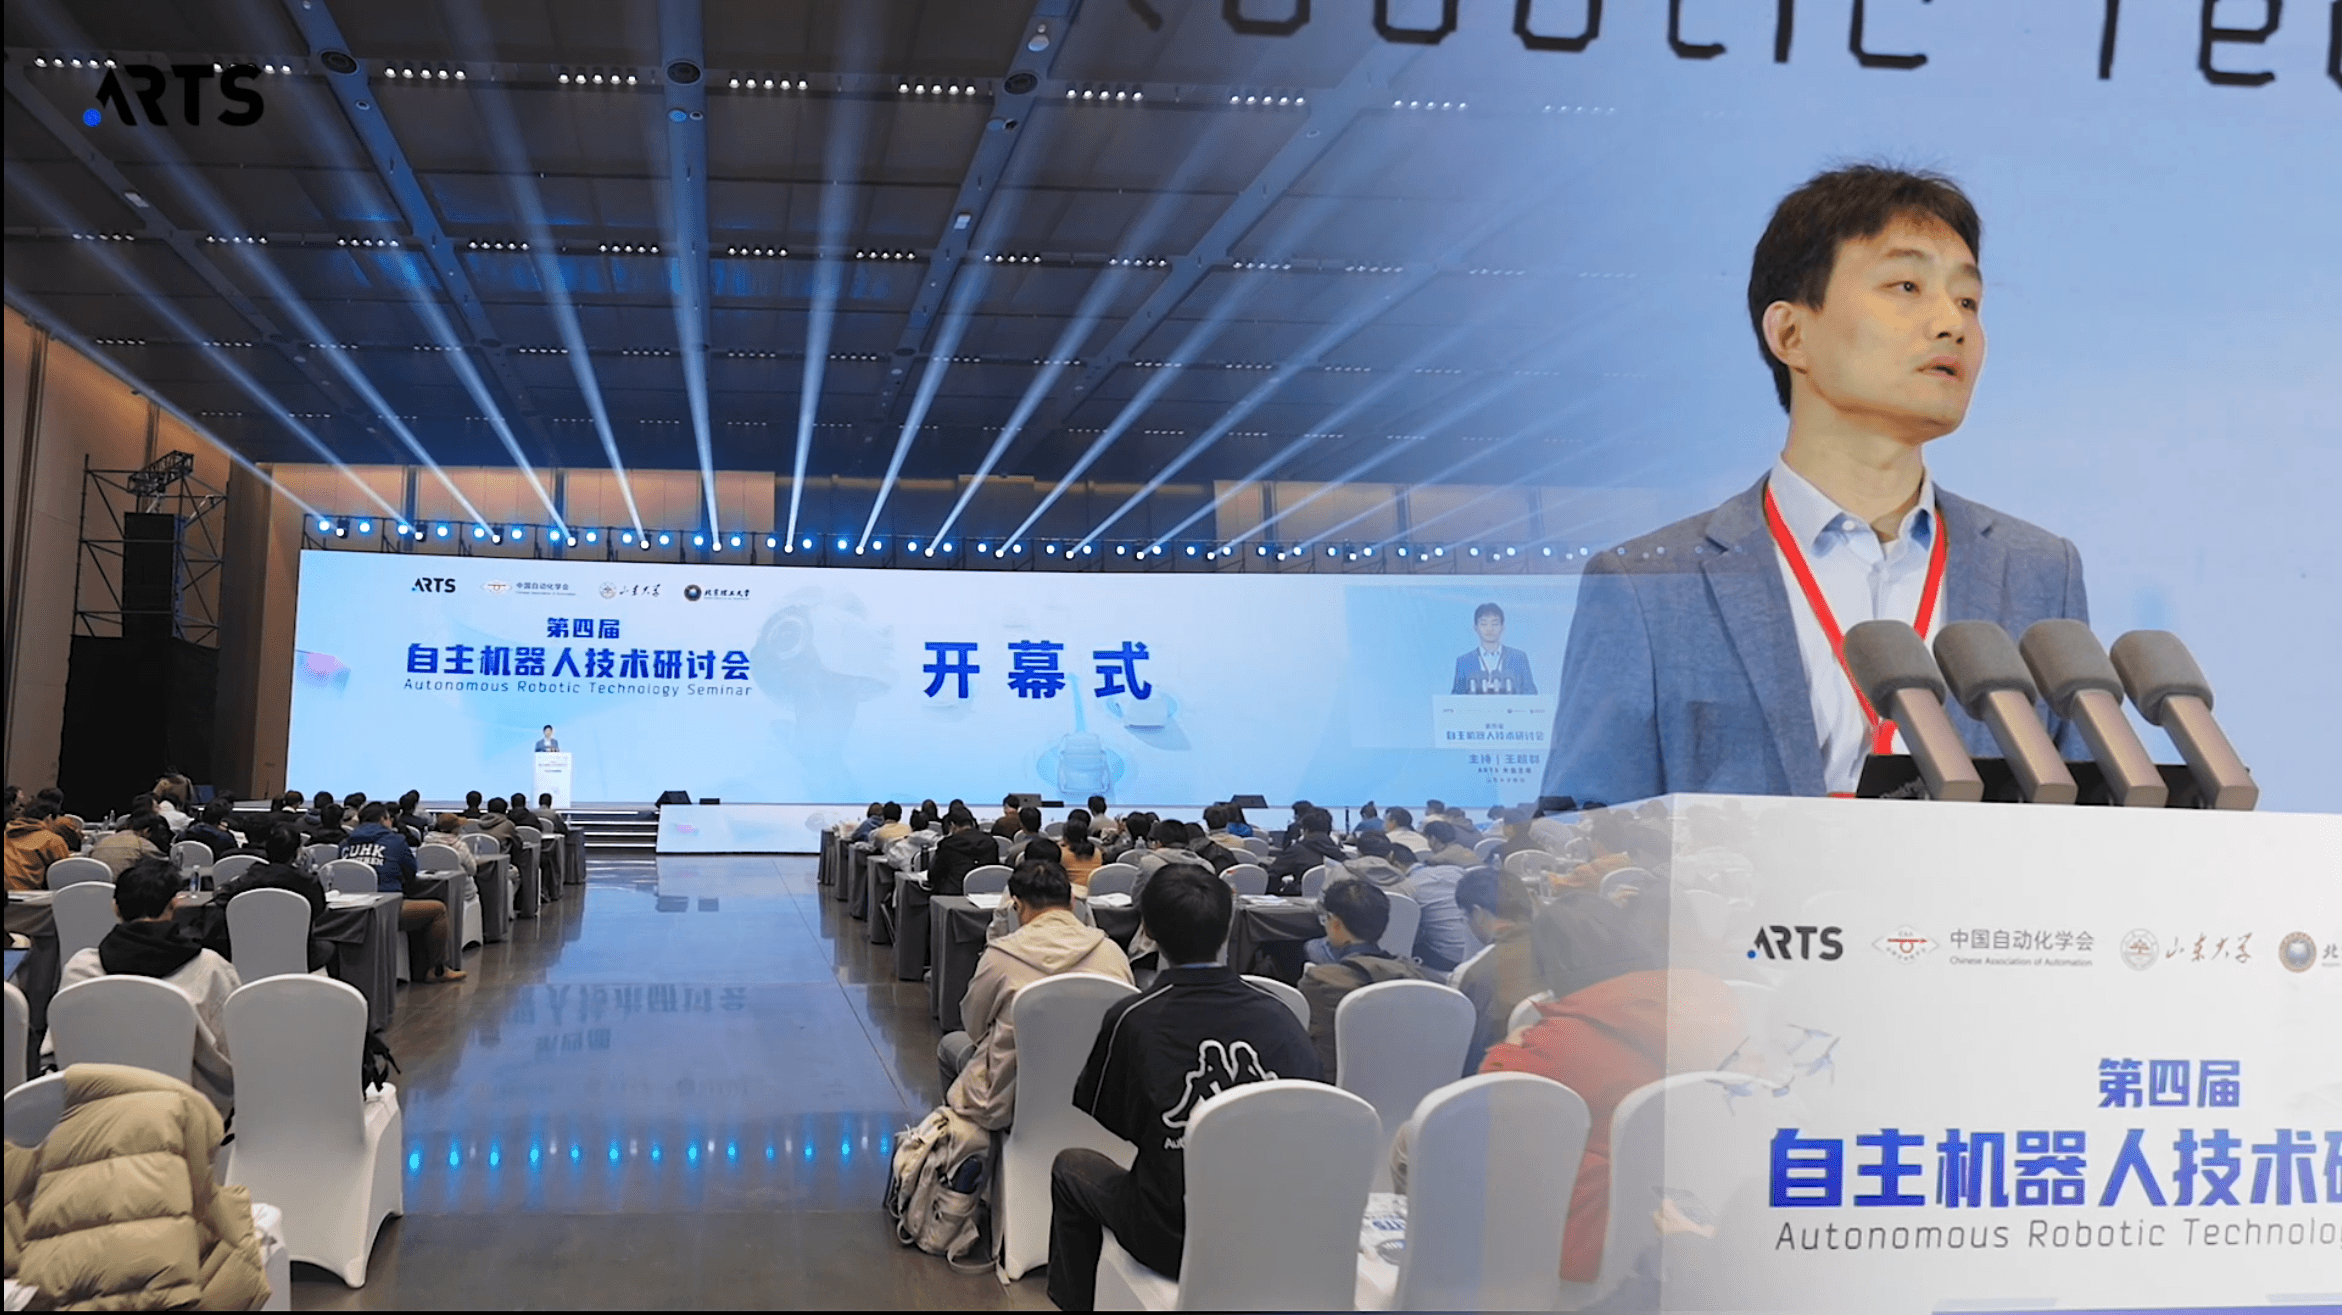
2026年10月30-31日,第四届自主机器人技术研讨会(以下简称“ARTS 2026”)在北京・首都国际会议中心隆重召开。 本届大会由中国自动化学会主办,山东大学、北京理工大学承办,深蓝学院协办,汇聚超1500位学界同仁、科研工作者与产业界代表。 从大会主旨报告到前沿分论坛,从观点锐利的学术辩论到直面真问题的吐槽大会,再到自由交流的ARTS之夜,这场为期两天的学术盛会,以“理性批判、敢于质疑、务实”的精神,完成了一次高密度的思想碰撞与产学研深度对话。 本届 ARTS 自主机器人技术研讨会已是第四届盛会,共吸引逾 1500 名业内同仁参会。 在 ARTS 2026 开幕式上,大会主席、山东大学王超群教授发表开幕致辞,向到场嘉宾与参会代表致以欢迎和感谢,并寄语本次大会激荡前沿思想、推动产学研深度交流。 随后,大会主席、北京理工大学岳裕丰教授向与会同仁致以诚挚欢迎,并宣布大会特邀报告环节正式启动,大会核心学术议程如期展开。 大会主报告环节,特邀嘉宾围绕机器人领域的关键瓶颈与范式迁移,带来了六场极具前瞻性的主旨报告。 香港理工大学教授杨辰光:《机器人仿人控制、触觉感知与技能学习》 他提出仿人柔顺安全接触控制方法,构建力位耦合操作的技能学习泛化框架。针对力接触任务力位表征缺失、学习与底层控制割裂的瓶颈,建立融合运动、力控、刚度、可操作度的多模式技能基元及统一表征体系,形成机器人触觉感知到灵巧操作的完整研究链路。 妙动科技CTO杨硕:《具身智能技术的量产思考》 杨硕分享了妙动科技推出跟拍机器人 Beni,收获行业关注与测试用户好评,上线 Kickstarter 两月筹得 500 万美元,售出近 8000 台的产品经历。重点讲解 Beni 具身智能技术的研发思路,以及落地量产过程中攻克的各项难题。 浙江大学特聘研究员廖依伊:《从真实数据到交互世界:机器人世界建模还需要3D吗?》 廖依伊提出视频生成模型高速演进,机器人世界建模是否仍依赖显式3D表征,值得重新审视。报告围绕3D的适用场景、相较于2D的价值及二者协同方式展开,结合基于真实数据在场景重建、可控生成、闭环仿真、机器人自建模上的研究,以自动驾驶、软体机器人等具身系统为例,辨析2D与3D在世界建模中的定位,并提出:面向可交互、可受控的机器人世界,未来的核心不在于二选一,而在于融合二者优势。 清华大学助理教授、破壳机器人创始人许华哲:《通用机器人,就一定要实现》 许华哲提出通用机器人的追求是几代机器人学者的梦想, 然而现有的方案都有各自的不足。提升通用性不仅仅是算法的优化,同时也是整个系统环路的优化。本次报告则从通用机器人的核心组成部分展开,包含基础模型、数据、触觉、强化学习等方面。 香港中文大学副教授窦琪:《手术机器人具身智能》 窦琪提出具身智能技术快速发展,面向复杂医疗场景的手术机器人自主操作已成为国际研究热点。报告分享团队在医疗具身智能领域的最新成果,聚焦腔镜手术机器人自主操作;阐述团队在手术场景感知、视频理解、视觉语言模型与机器人决策等方向的探索及系统验证情况。最后结合行业现状,探讨手术机器人自主操作面临的核心技术难点、发展趋势与临床转化机遇。 北京大学副教授董豪:《后训练时代的具身智能规模化:范式迁移与技术路径》 董豪提出具身智能正由预训练步入后训练阶段,竞争重心从模型架构转向数据与反馈闭环。HIL-UMI(Human-in-the-Loop UMI)为此提供新路径:这套以人在环为核心的轻量化后训练采集范式,可快速大规模分布式部署,适配多场地、多任务;在任务成功率接近 100% 的基础上,持续提升模型泛化与拓展效率。 分会场一:【具身智能与大模型论坛】 主席&报告嘉宾:由周博宇(南方科技大学助理教授)、徐英豪(香港科技大学助理教授)担任主席;由高岳(上海交通大学教授)、马道林(上海交通大学教授)、叶琦(浙江大学研究员)、李昊昂(香港科技大学(广州)助理教授)、徐英豪(香港科技大学助理教授)、原玮浩(南京大学准聘副教授)、汶川(上海交通大学助理教授)担任嘉宾。 高岳 马道林 叶琦 李昊昂 徐英豪 原玮浩 汶川 分会场二:【空间智能与三维视觉论坛】 主席&报告嘉宾:由廖依伊(浙江大学特聘研究员)、段岳圻(清华大学副教授)担任主席;由齐晓娟(香港大学副教授)、盛律(北京航空航天大学教授)、唐彦嵩(清华大学深圳国际研究生院副教授)、陈安沛(西湖大学助理教授)、李一鸣(清华大学助理教授)、胡瑞珍(深圳大学特聘教授)担任嘉宾。 齐晓娟 盛律 唐彦嵩 陈安沛 李一鸣 胡瑞珍 分会场三:【企业创业先锋论坛】 主席&报告嘉宾:由高一星(吉林大学副教授、研究员)、秦通(上海交通大学长聘教轨副教授)担任主席;由周鑫(微分智飞)、王泰(墨奇智能首席科学家)、赵波(上海交通大学副教授)、陈广大(网易灵动CTO)、廖铉泓(本末科技机器人事业部CTO兼合伙人)担任嘉宾。 周鑫 王泰 赵波 陈广大 廖铉泓 论坛一角 分会场四:【博士生论坛】 主席&报告嘉宾:由钟杭(湖南大学教授)、王健(中国科学院自动化研究所副研究员)担任主席;由刘立陆(浙江大学博士)、安宣谕(东南大学机械工程学院在读博士)、邓雅文(北京理工大学机电学院博士研究生)、王博(北京大学博士研究生)、向平宇(浙江大学智能机器人实验室博士生)担任嘉宾。 刘立陆 安宣谕 邓雅文 王博 向平宇 论坛一角 分会场五:【无人驾驶与移动机器人论坛】 主席&报告嘉宾:由钱烨强(上海交通大学副教授)、马月昕(上海科技大学常任副教授)担任主席;由马超(上海交通大学教授)、姚伟嘉(湖南大学教授)、林家荣(北京航空航天大学副教授)、龙霄潇(南京大学副教授)、李亮(浙江大学研究员)、任云帆(同济大学长聘副教授)担任嘉宾。 马超 姚伟嘉 林家荣 龙霄潇 李亮 任云帆 分会场六:【规划控制与多机器人论坛】 主席&报告嘉宾:由迟文政(苏州大学教授)、王建坤(南方科技大学助理教授)担任主席;由陈彦杰(国防科技大学副教授)、孙志勇(北京大学先进制造与机器人学院研究员)、贺晓东(北京科技大学副教授)、焦子元(北京航空航天大学副教授)、白小山(深圳大学特聘研究员)、邰若晨(华中科技大学教授)担任嘉宾。 陈彦杰 孙志勇 贺晓东 焦子元 白小山 邰若晨 本届研讨会上,学术吐槽大会则延续了“不吐不快”的坦诚传统。 中国科学院沈阳自动化研究所曹风魁副研究员、北京邮电大学黄晋国副研究员担任 ARTS 2026 学术吐槽大会主席,以双人分享形式为本环节热场。 随后,深朴智能任乾、破壳机器人毛一鸣、脱口秀演员牧师等嘉宾,用诙谐而锐利的表达,将具身智能研究中那些“平时不好说、不敢说”的真问题搬上台面。 吐槽嘉宾任乾 吐槽嘉宾毛一鸣 吐槽嘉宾牧师 今年学术辩论会则围绕两个极具张力的辩题展开。 该环节由香港科技大学(广州)助理教授郑心湖主持,现场通过投票互动与观点交锋,将“自由平等的思想交锋”从口号变为可见的现场实践。 ● 辩题一:“具身智能的‘GPT时刻’,更可能来自通用基模,还是具身原生?” 第四届学术辩论 通过在场参会者票选,南京大学副教授龙霄潇老师、香港科技大学(广州)助理教授季一丁老师荣获“最佳辩手”奖。 第四届学术辩论·最佳辩手 此外,本届大会与知乎科技联袂设置的吐槽话题墙&辩论墙,在会场中持续吸引着参会者驻足。 从“世界模型与VLA哪一个更有前景”到“人形机器人是否是具身智能的必要形态”,投票贴纸与手写吐槽让思想的交锋从台上延伸到了每一个参会者的笔尖,话题墙上贴满了参会者们生动真实的观点与心声。 本次研讨会特设“ARTS学生激励计划”答辩环节,该计划由度量科技支持。经过前期严格的材料初审,8位候选人进入现场答辩环节,每人以5分钟展示自己的研究成果或合作项目,由评奖委员会进行综合评估。 他们分别是浙江大学的向平宇、南开大学的毕清晨、北京理工大学的陈光彦、清华大学的陈煜、北京理工大学的邓一楠、香港科技大学的胡想成、 新加坡国立大学的孔令东、上海交通大学的于大方。 经过一番激烈的角逐,最终有5名同学脱颖而出,荣获激励计划主奖;同时,还有3名同学凭借出色的表现,荣获激励计划提名奖。 ARTS 2026学生激励计划 今年特别设置 ARTS 之夜,由ARTS与度量科技、知乎科技联合举办。 现场以一首科研向改编的摇滚歌曲开场,迅速打破了白天报告厅里的严肃边界。学术共同体的联结,往往不只发生在论文引用与会议报告里,也发生在这样松弛而真诚的对话中。 第四届自主机器人技术研讨会(ARTS 2026)在首都国际会议中心圆满落幕。 从学界大咖共话技术未来,到校企协同探索产业路径,ARTS 2026 不仅实现了学术与产业的深度对接,更搭建起跨领域、多层次的交流桥梁。 ARTS 2026至此落幕,但思想交锋不会停歇。期待下一次相聚,继续以理性与坦诚,共同推动自主机器人技术向前一步。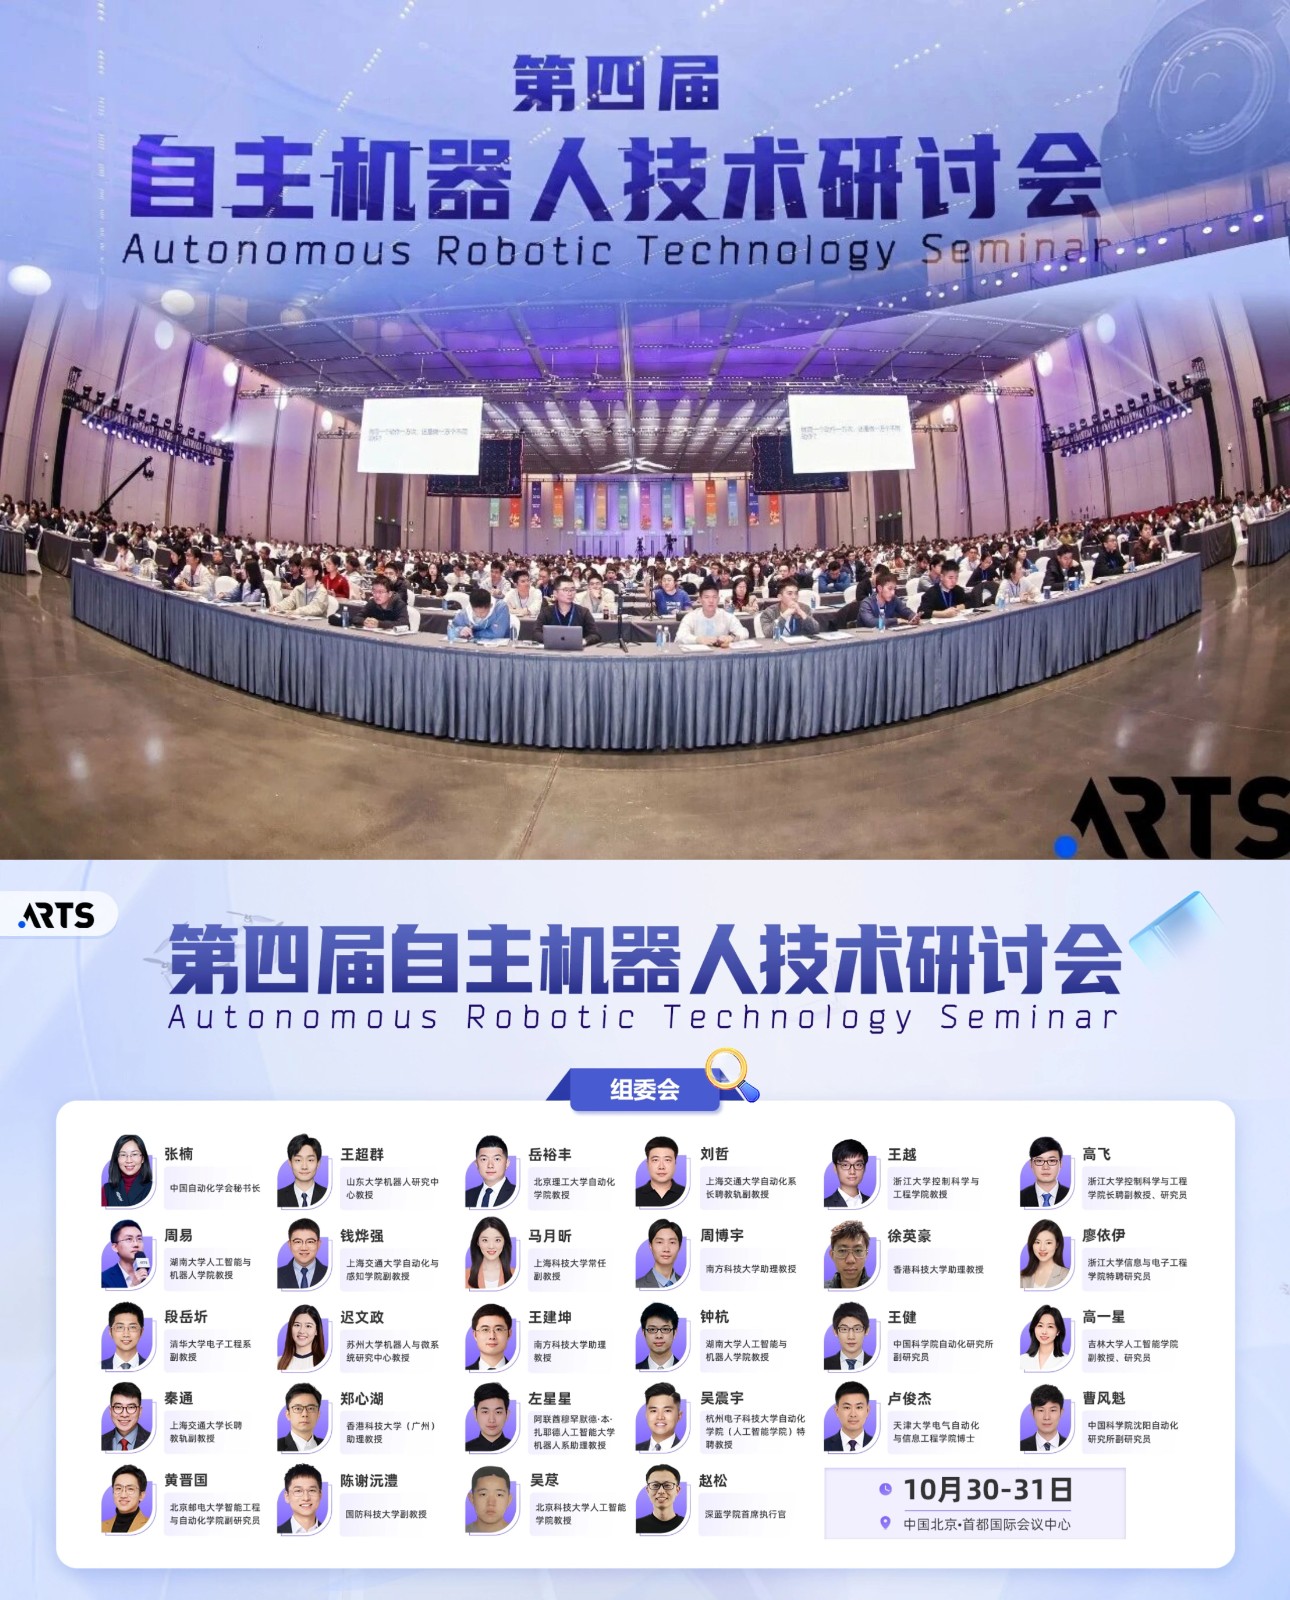
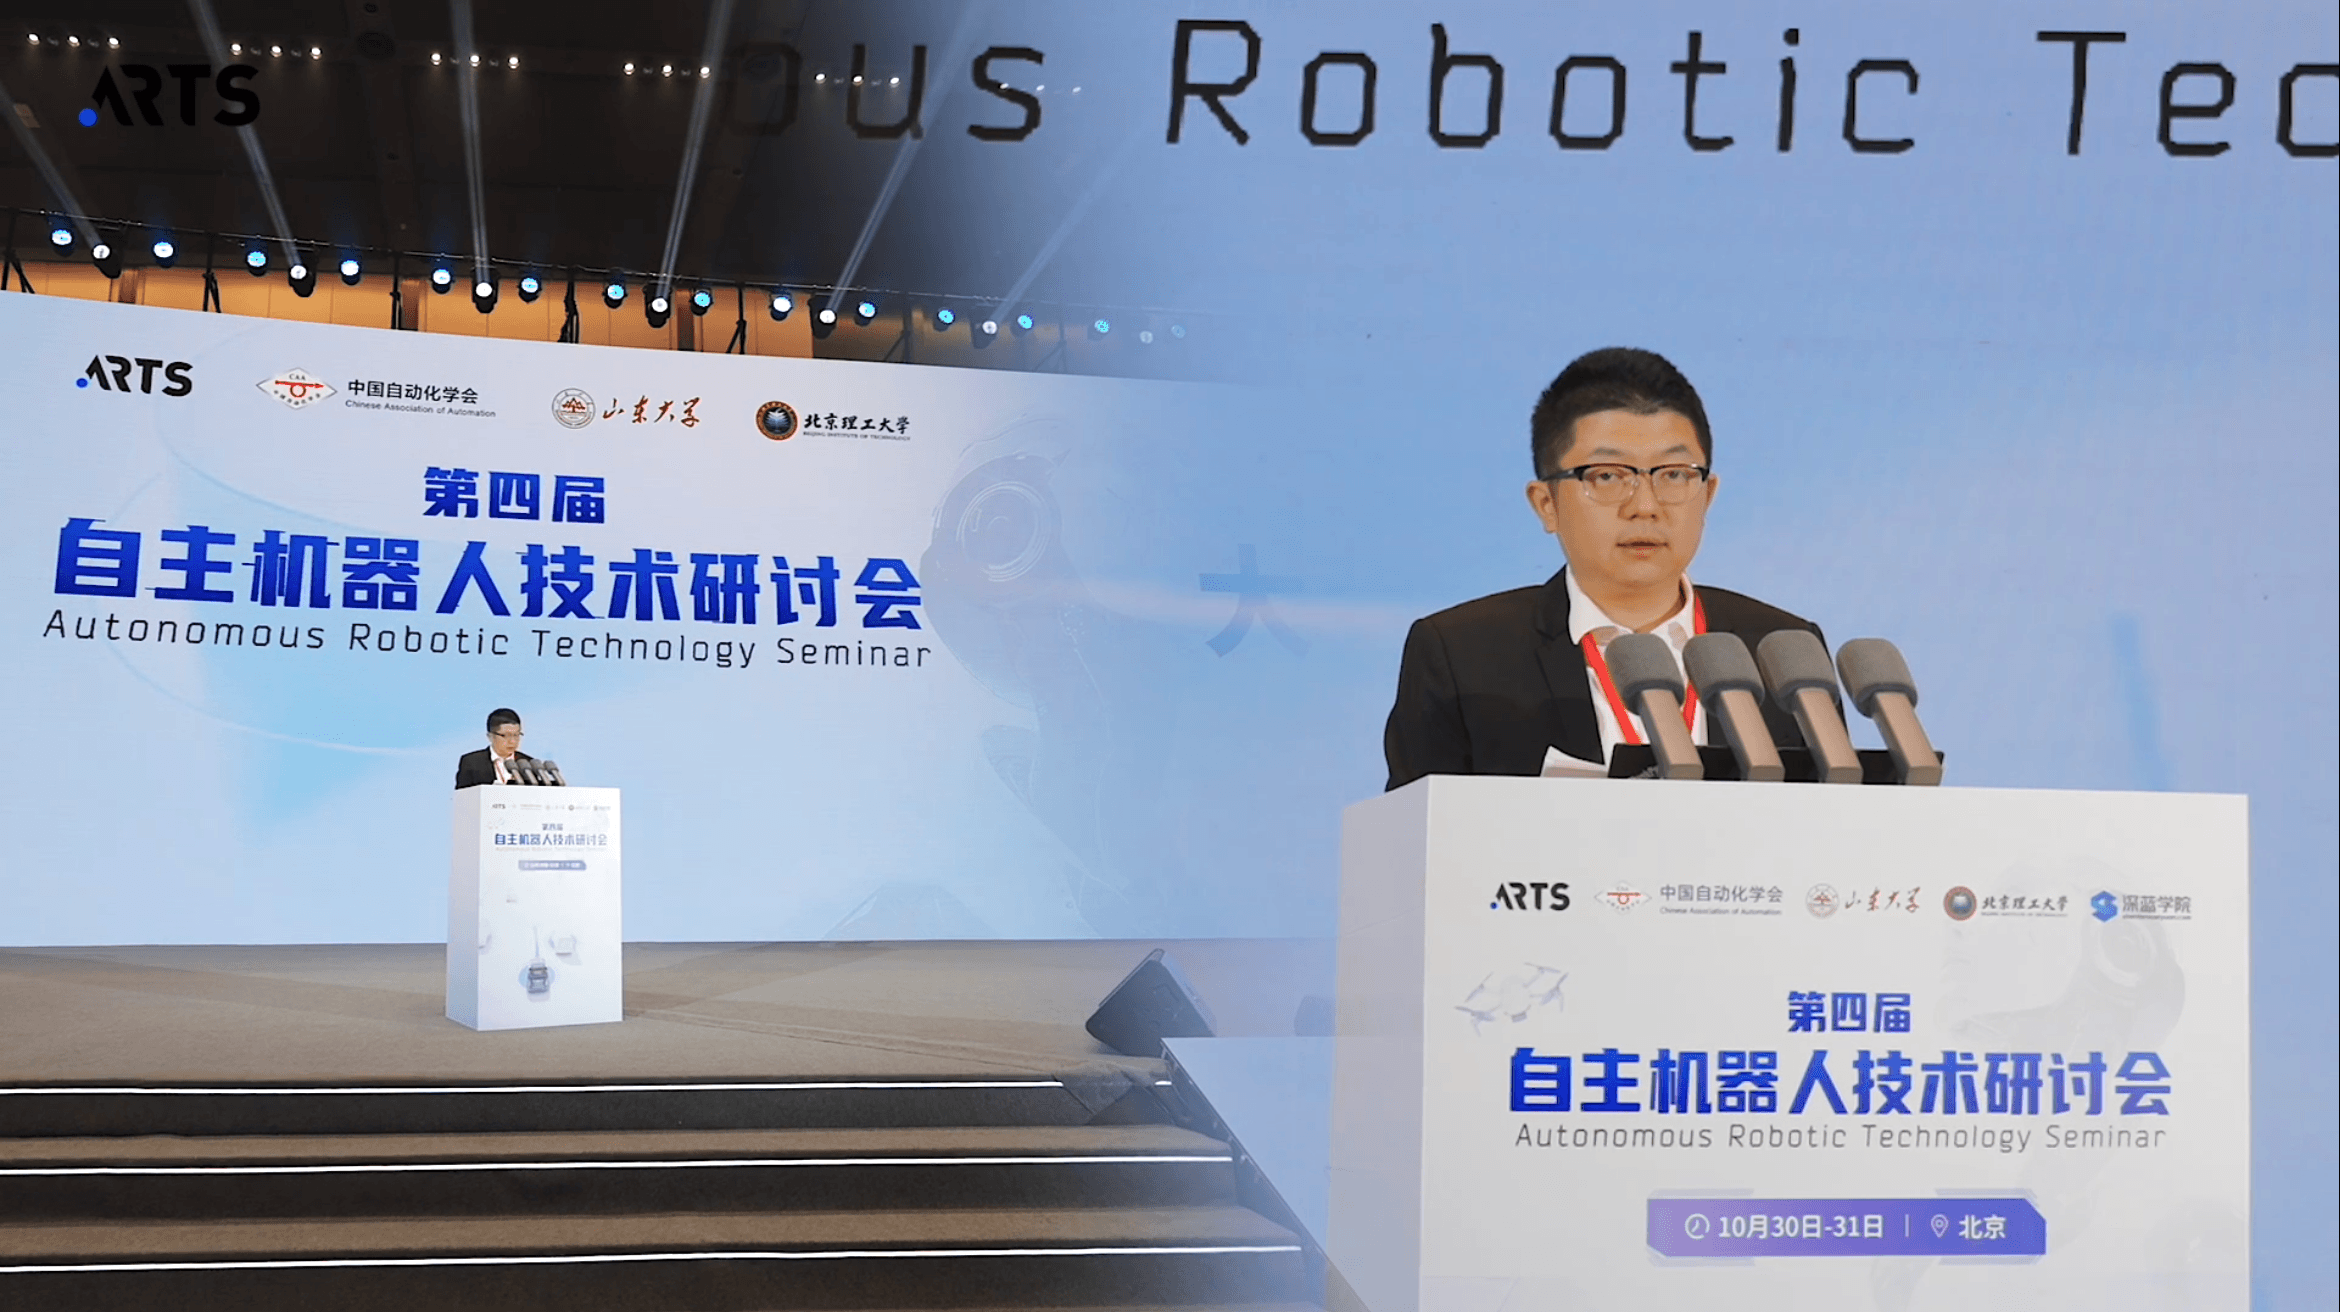
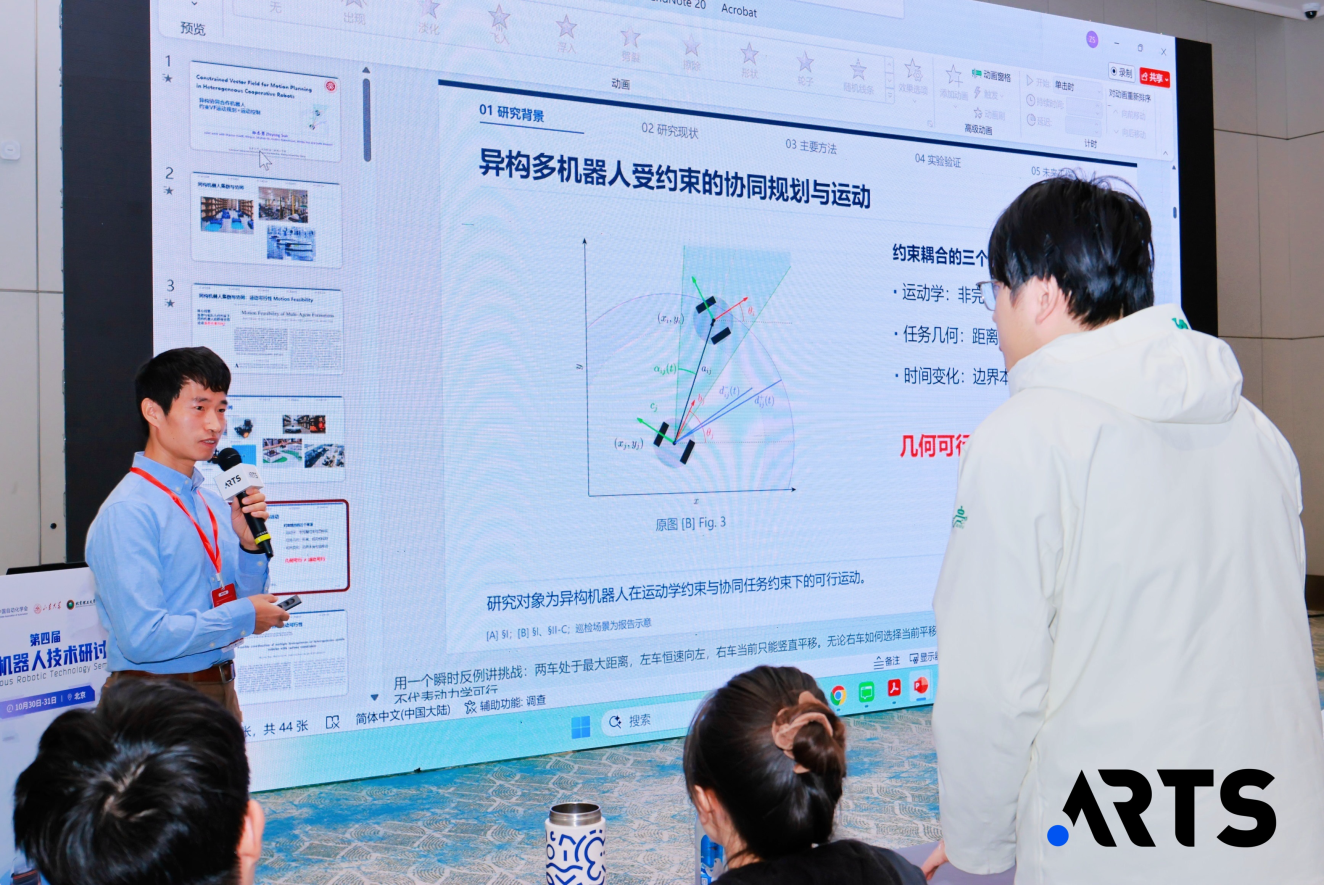
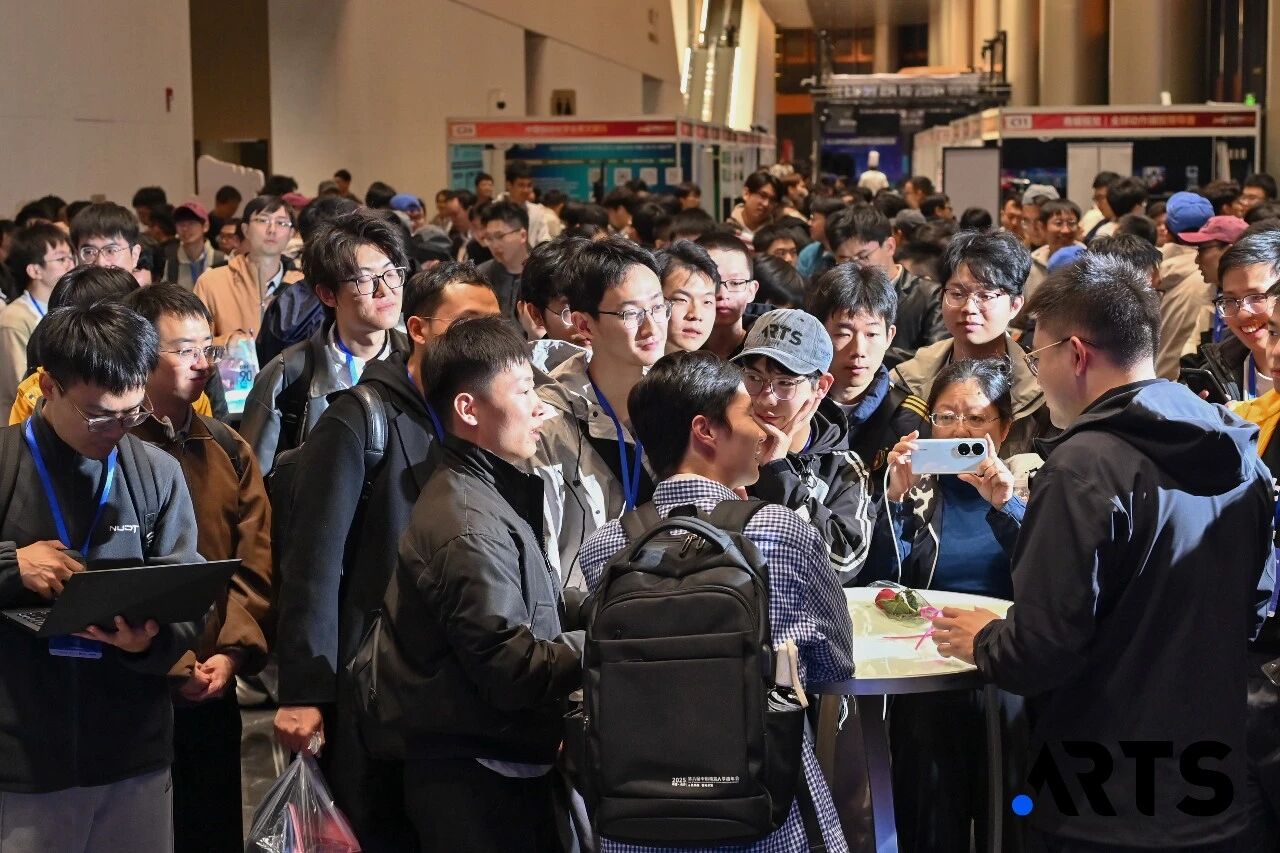
为拓展交流的广度与深度,本届研讨会设置六大分会场,共计 35 位嘉宾带来专题报告,分享前沿成果。各分会场研讨氛围热烈,参会代表踊跃参与,会场座无虚席。